看清每一個接合。
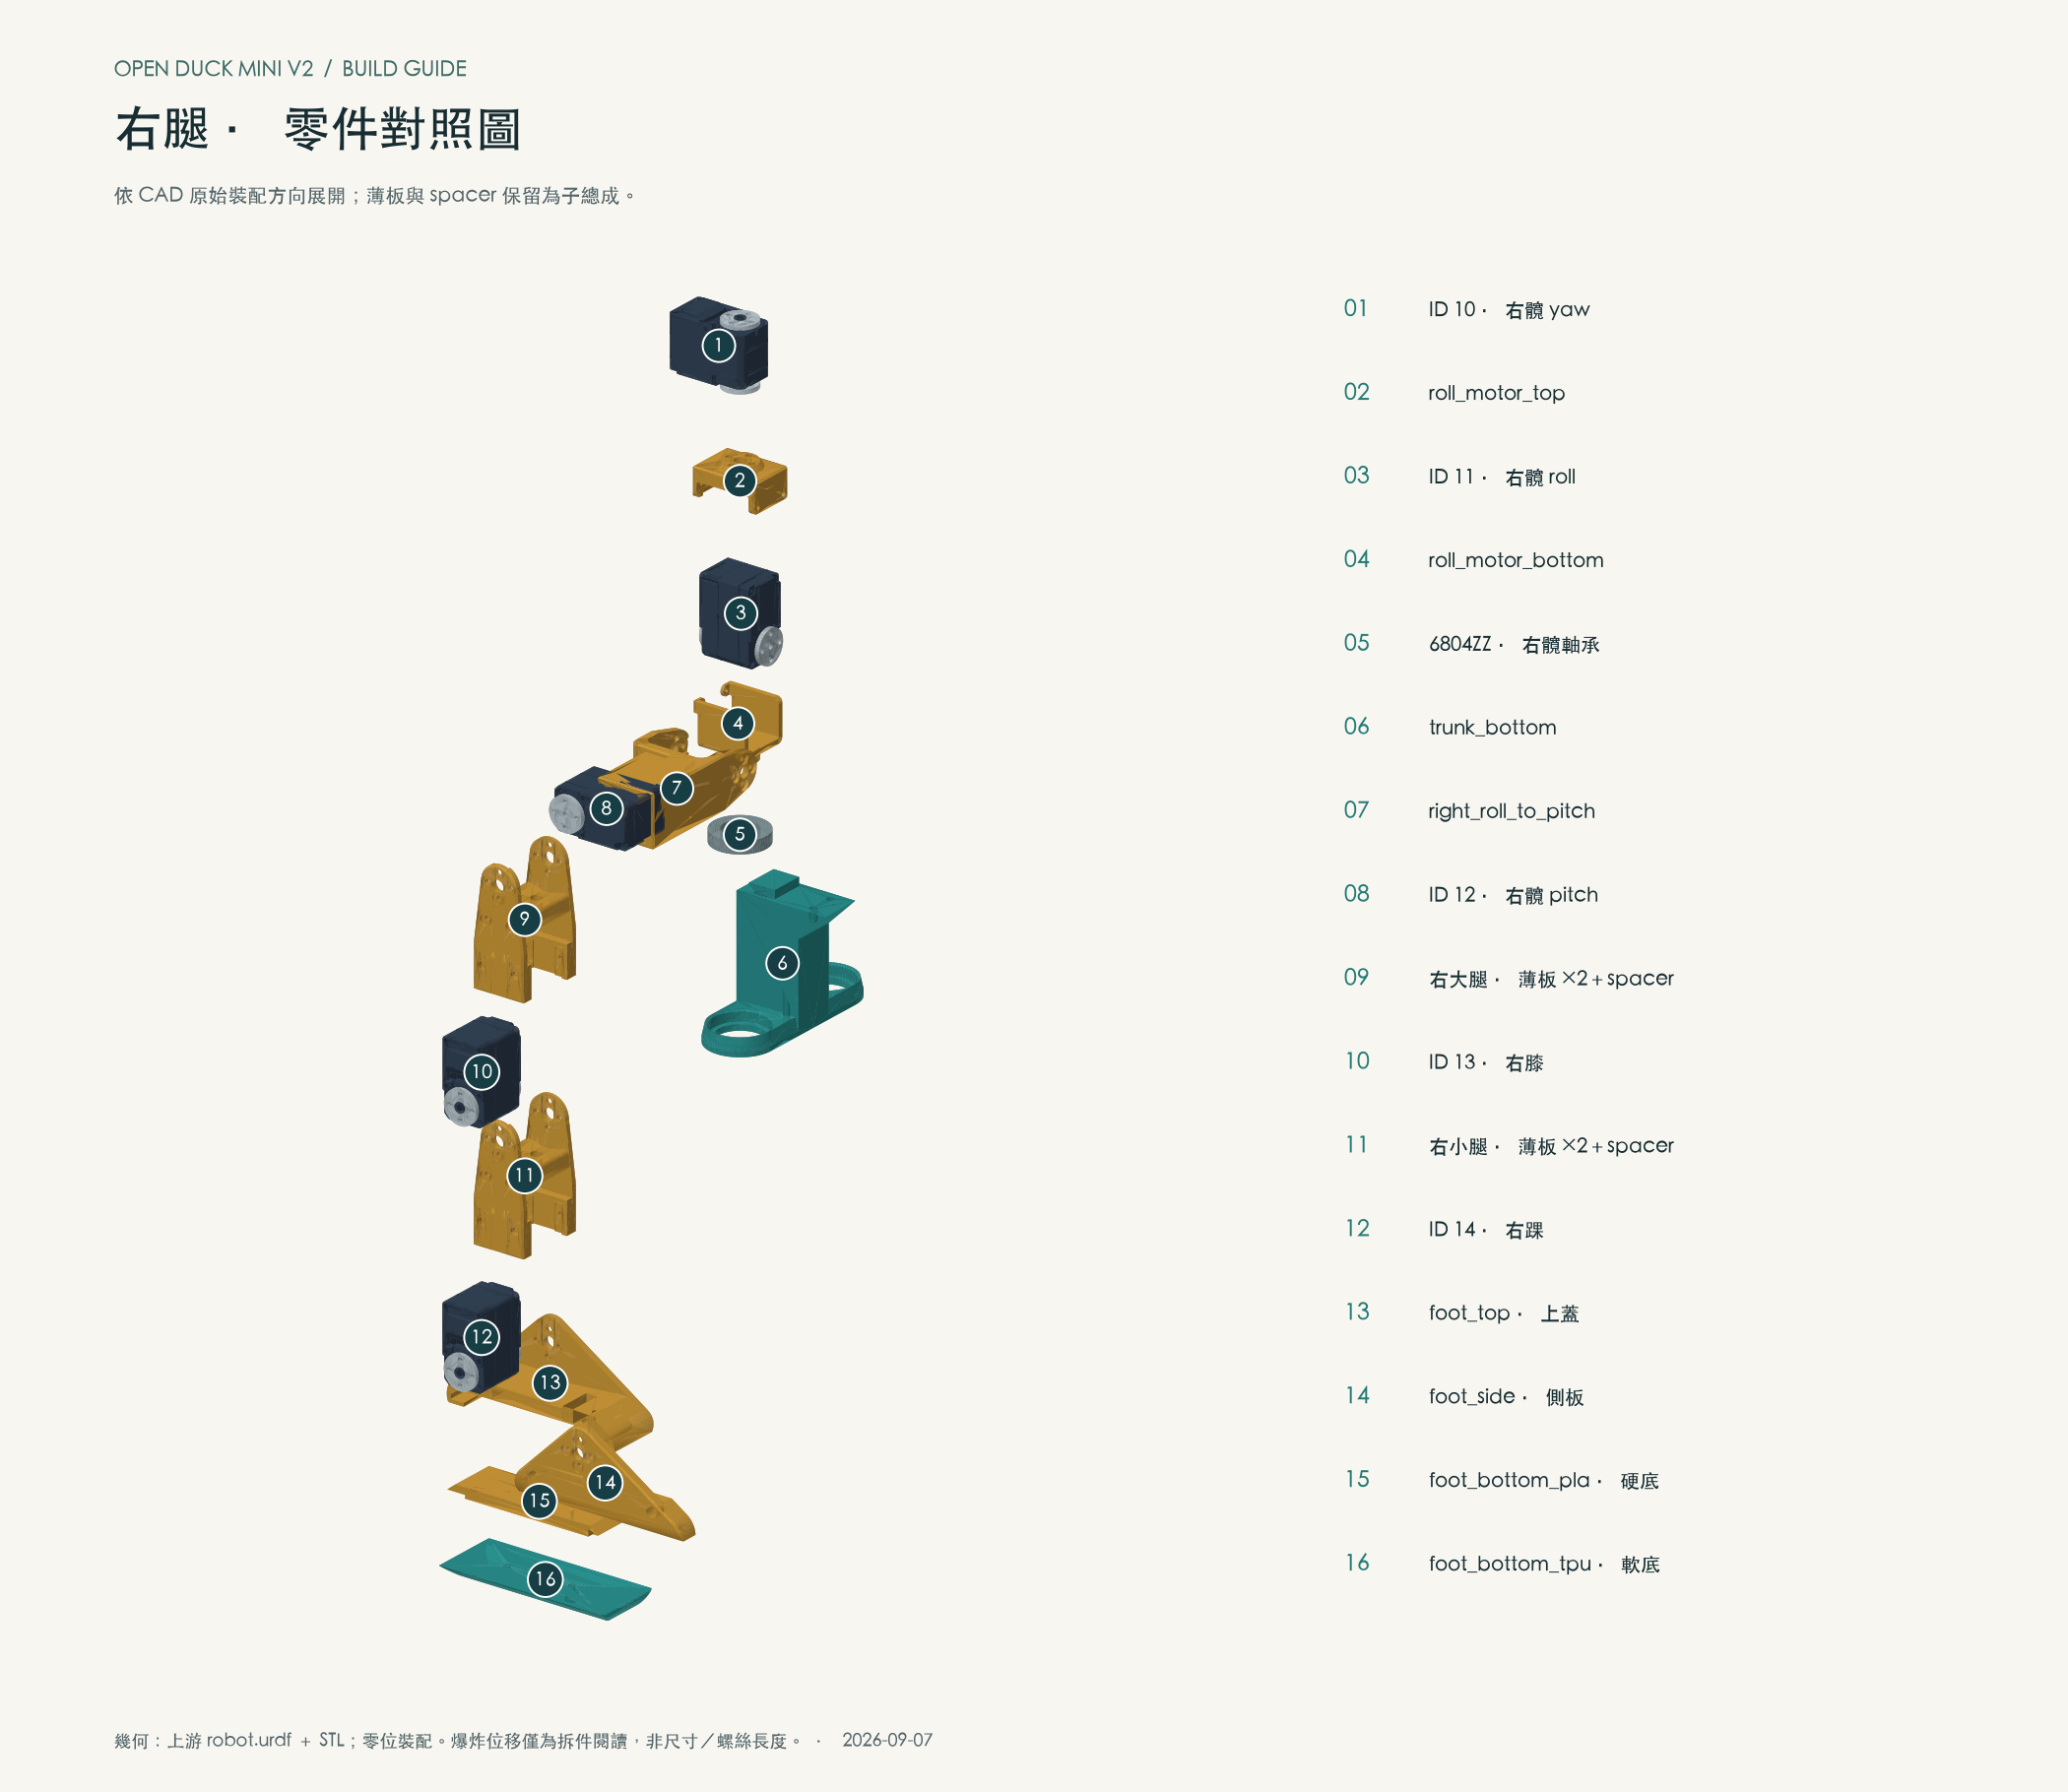
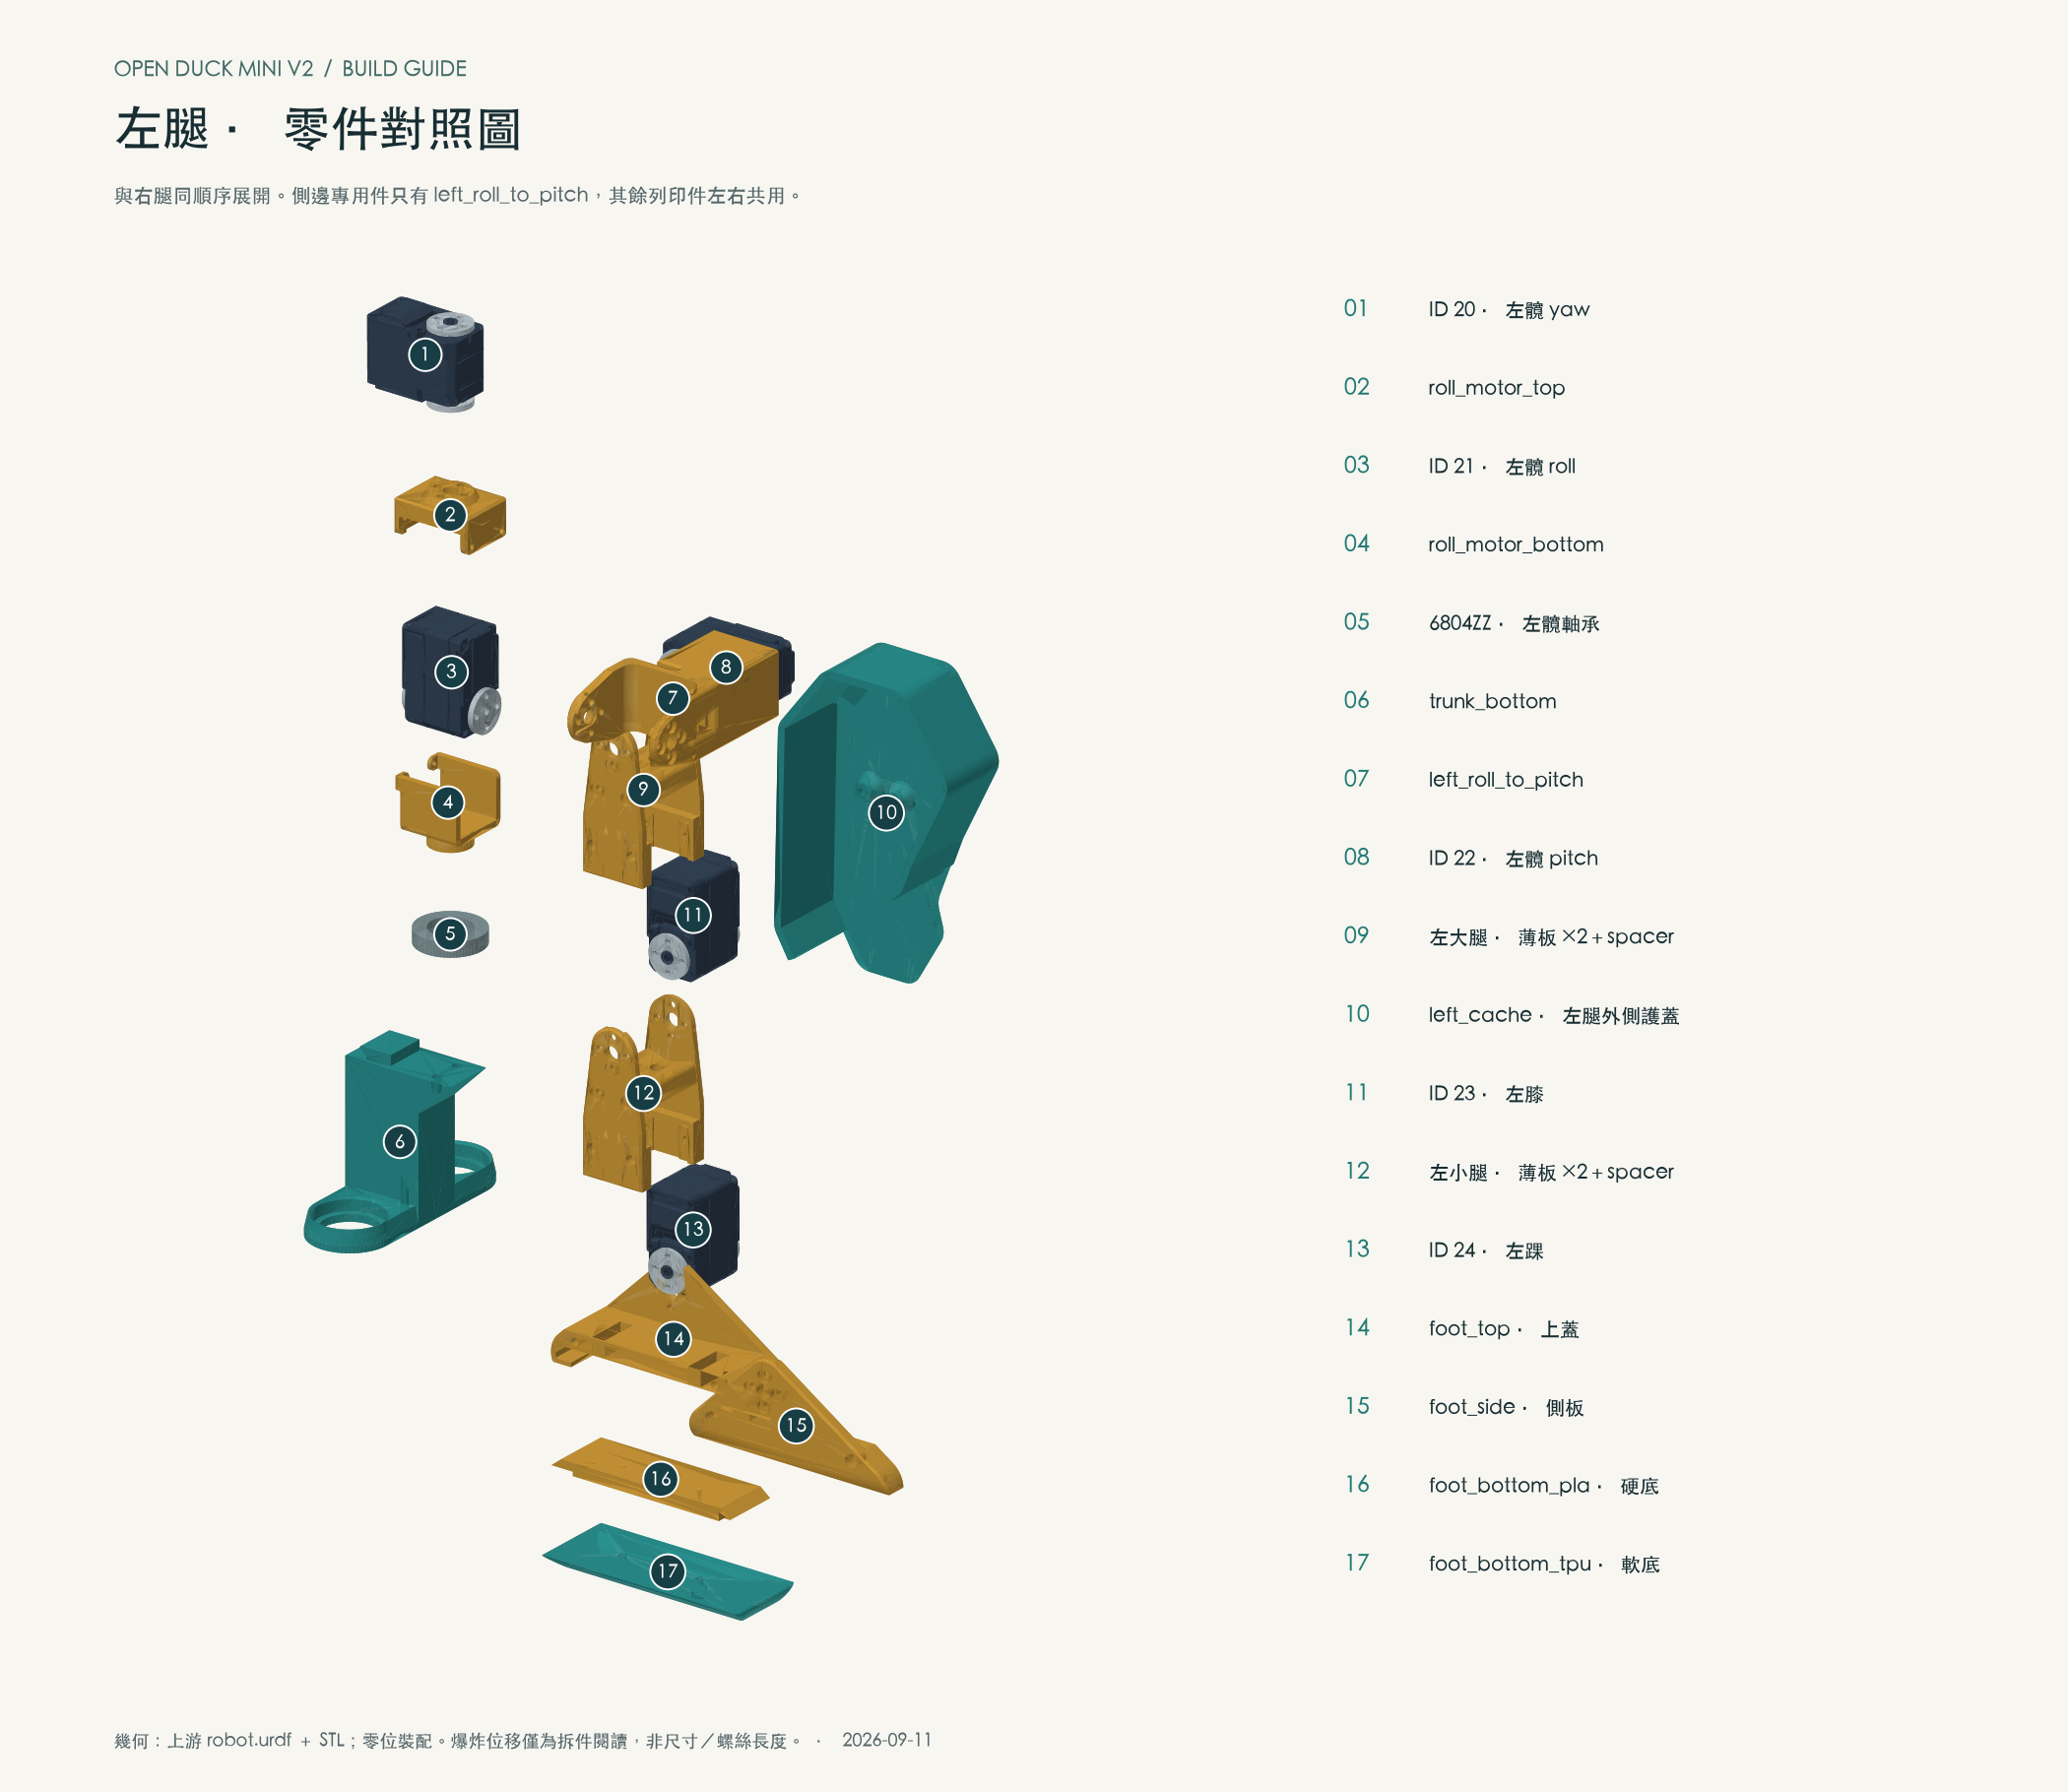
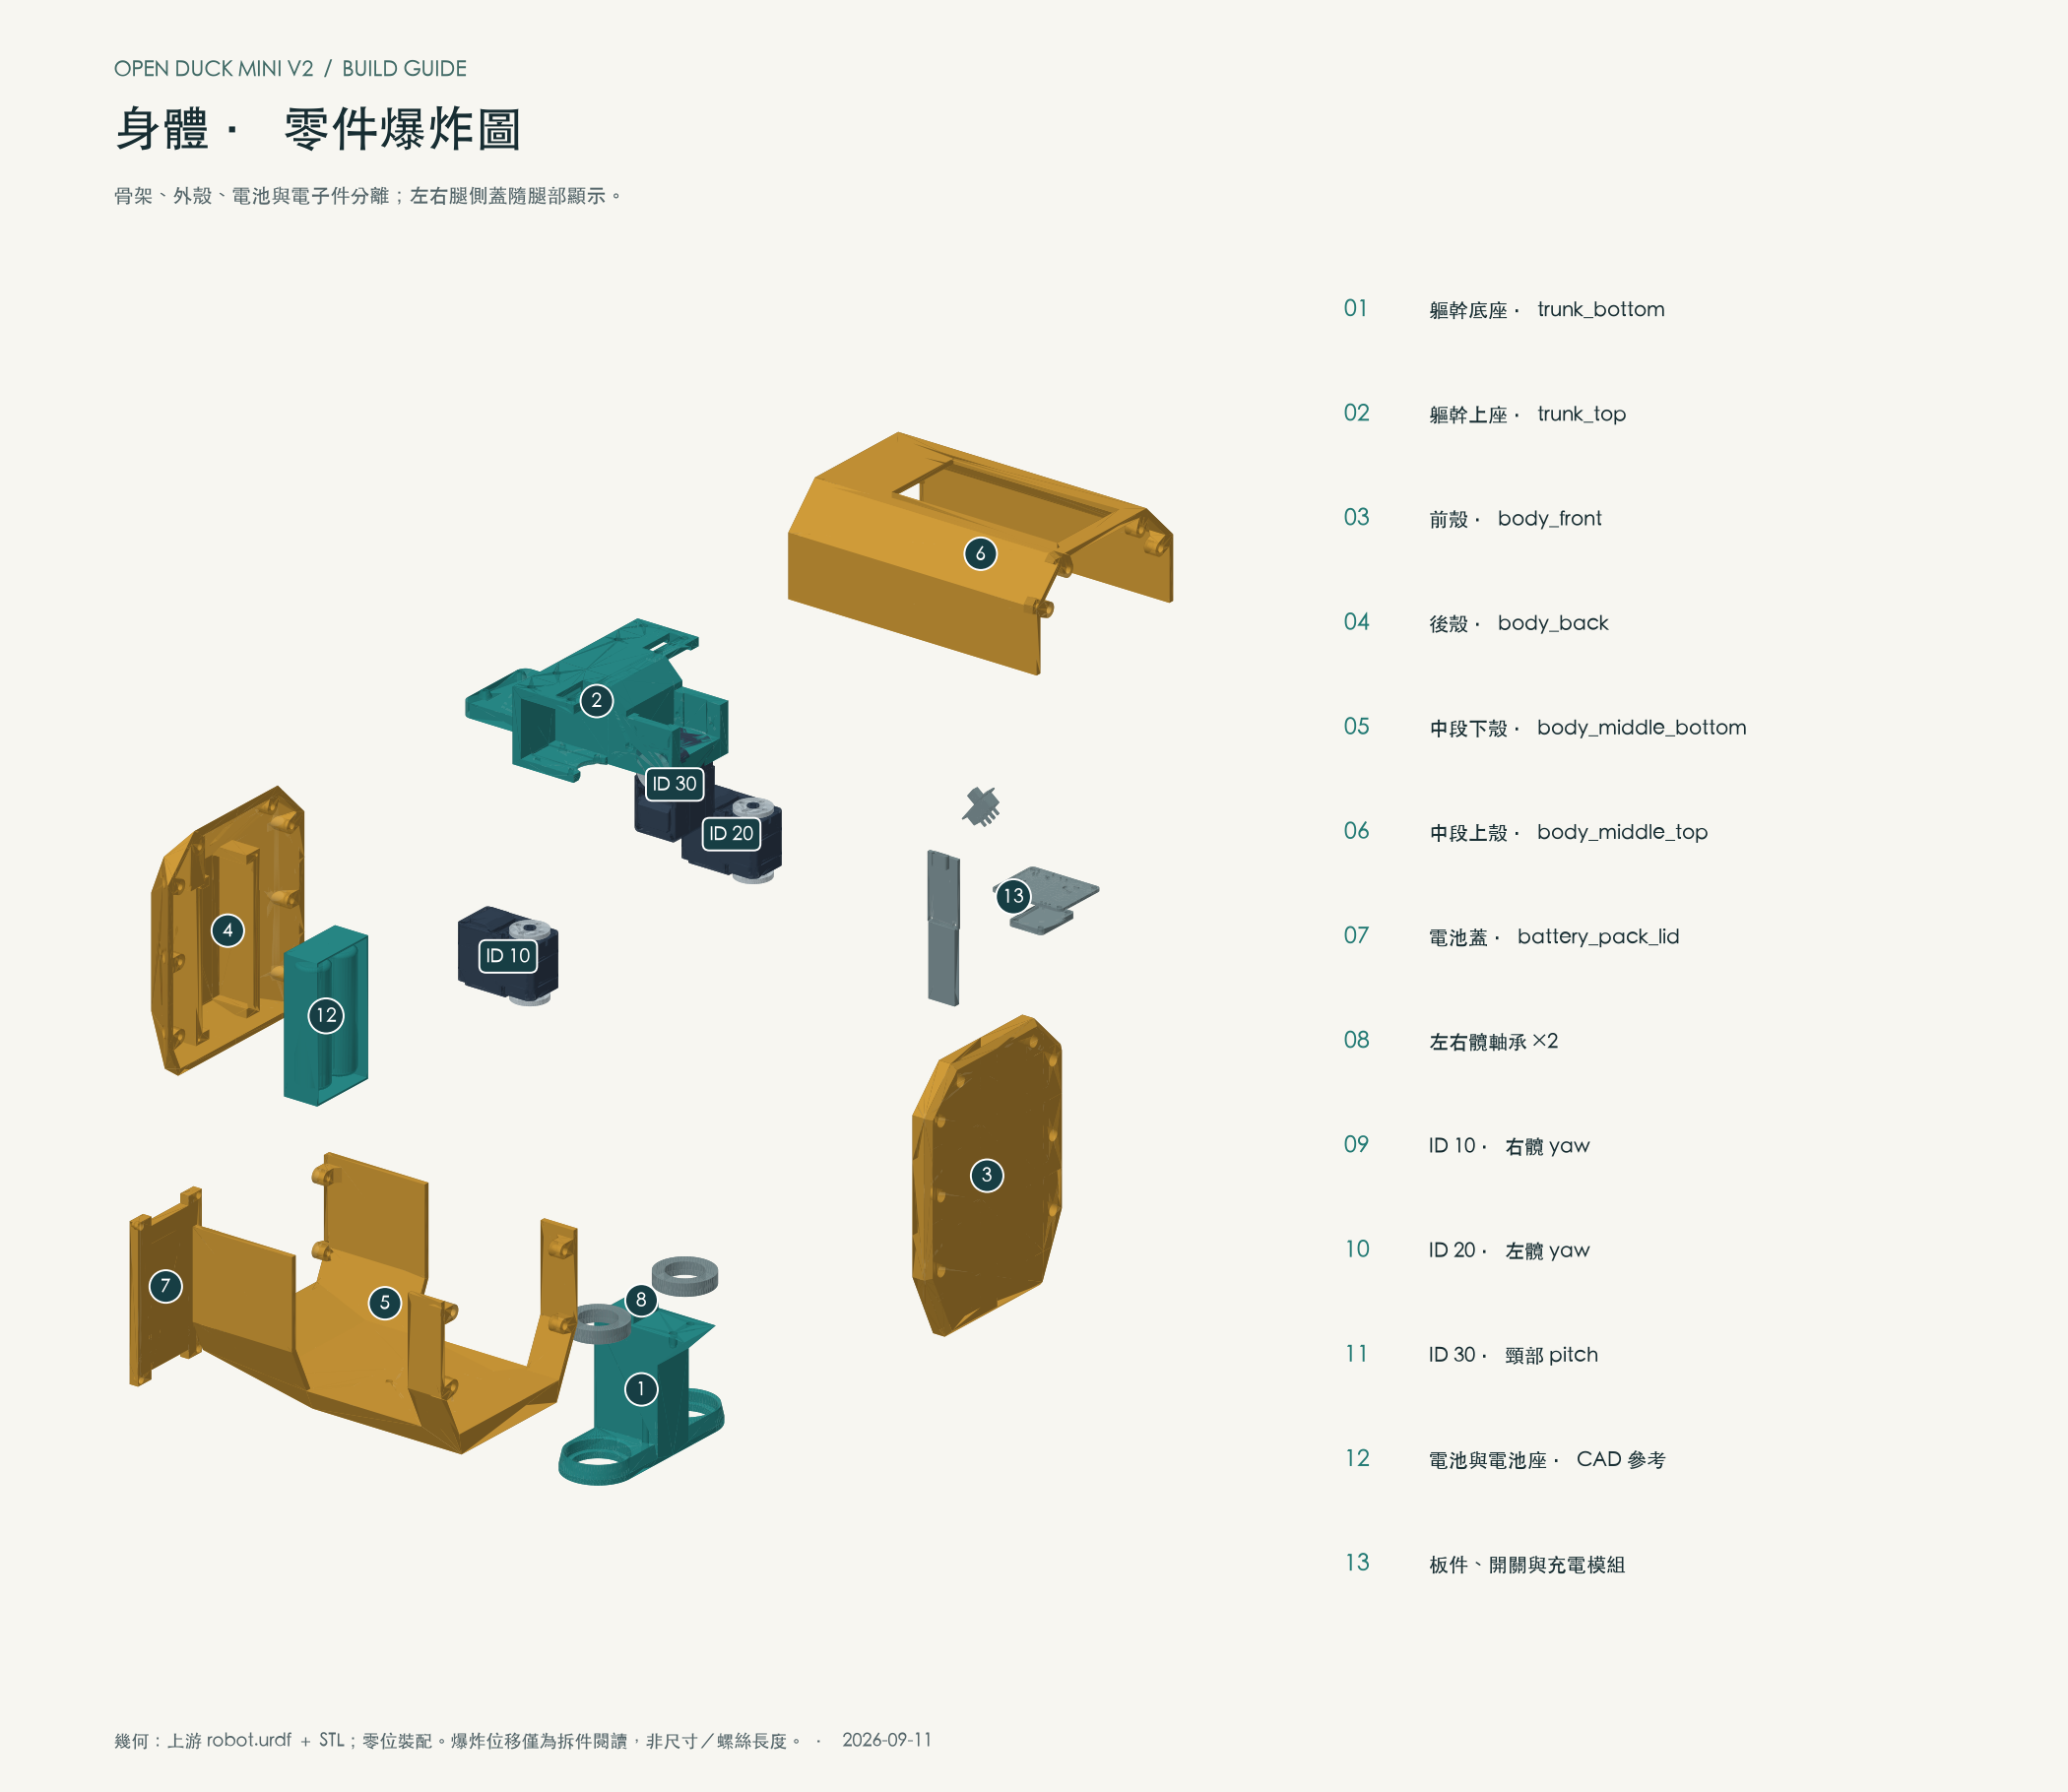
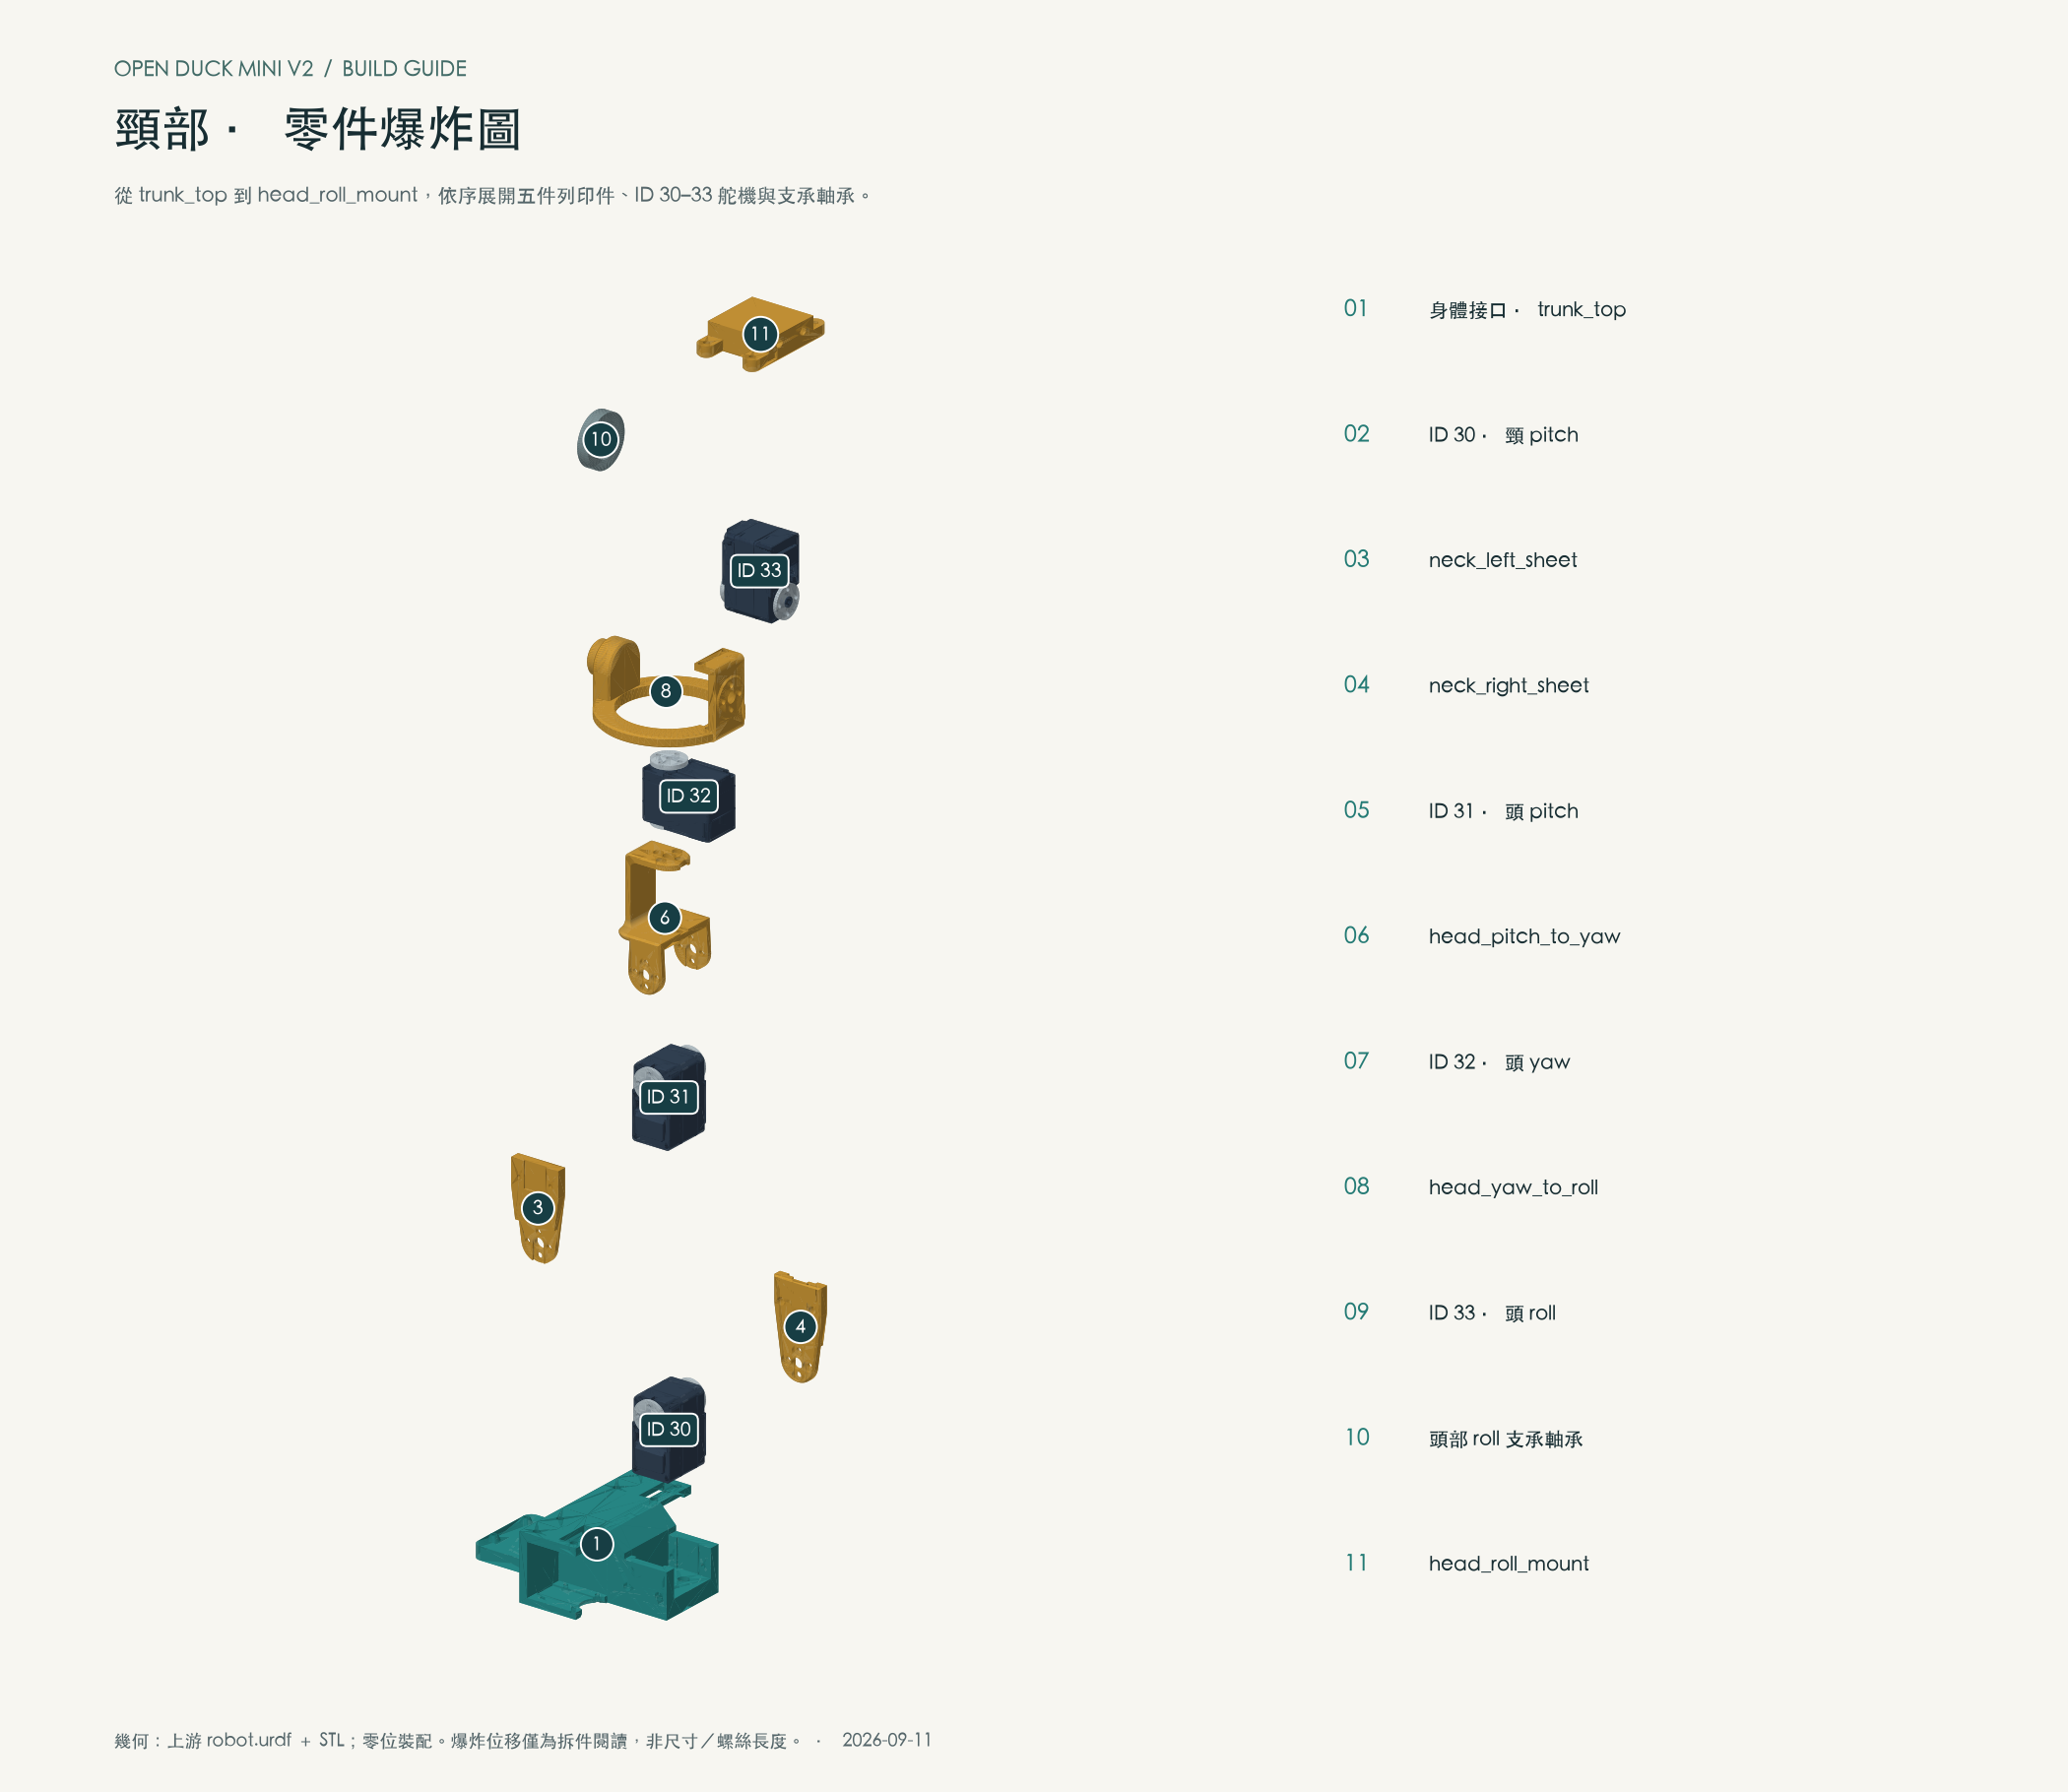
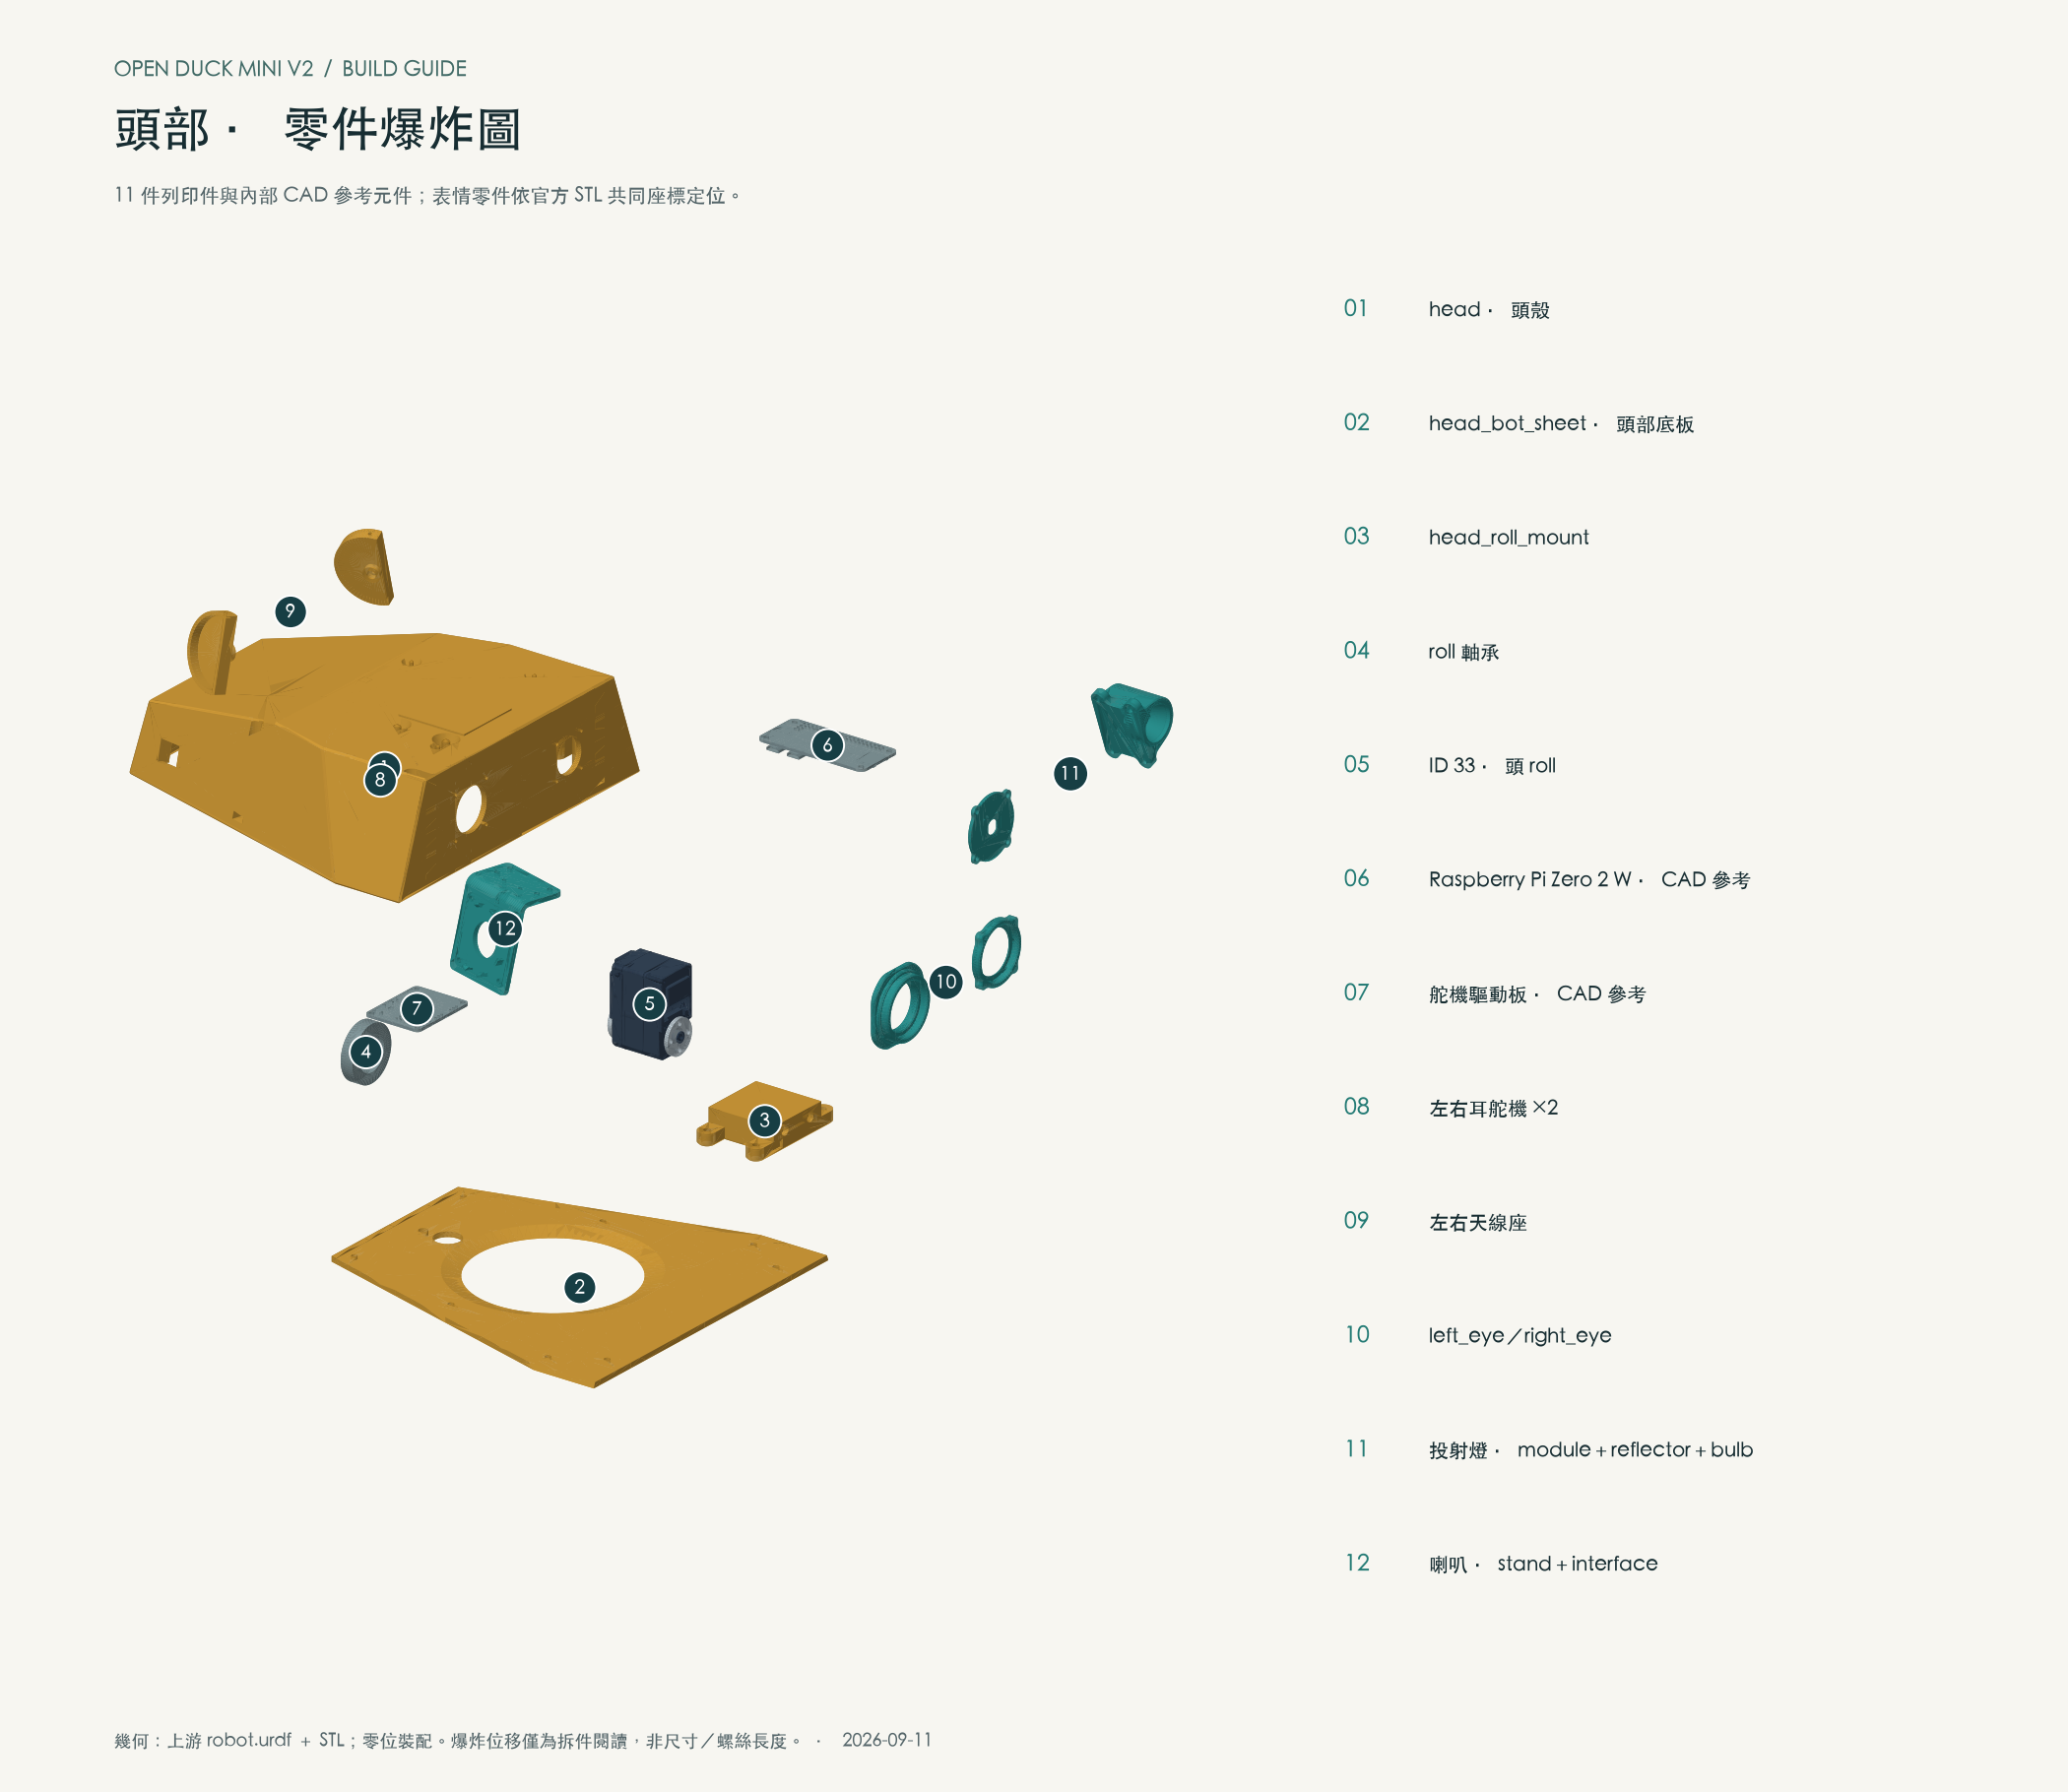
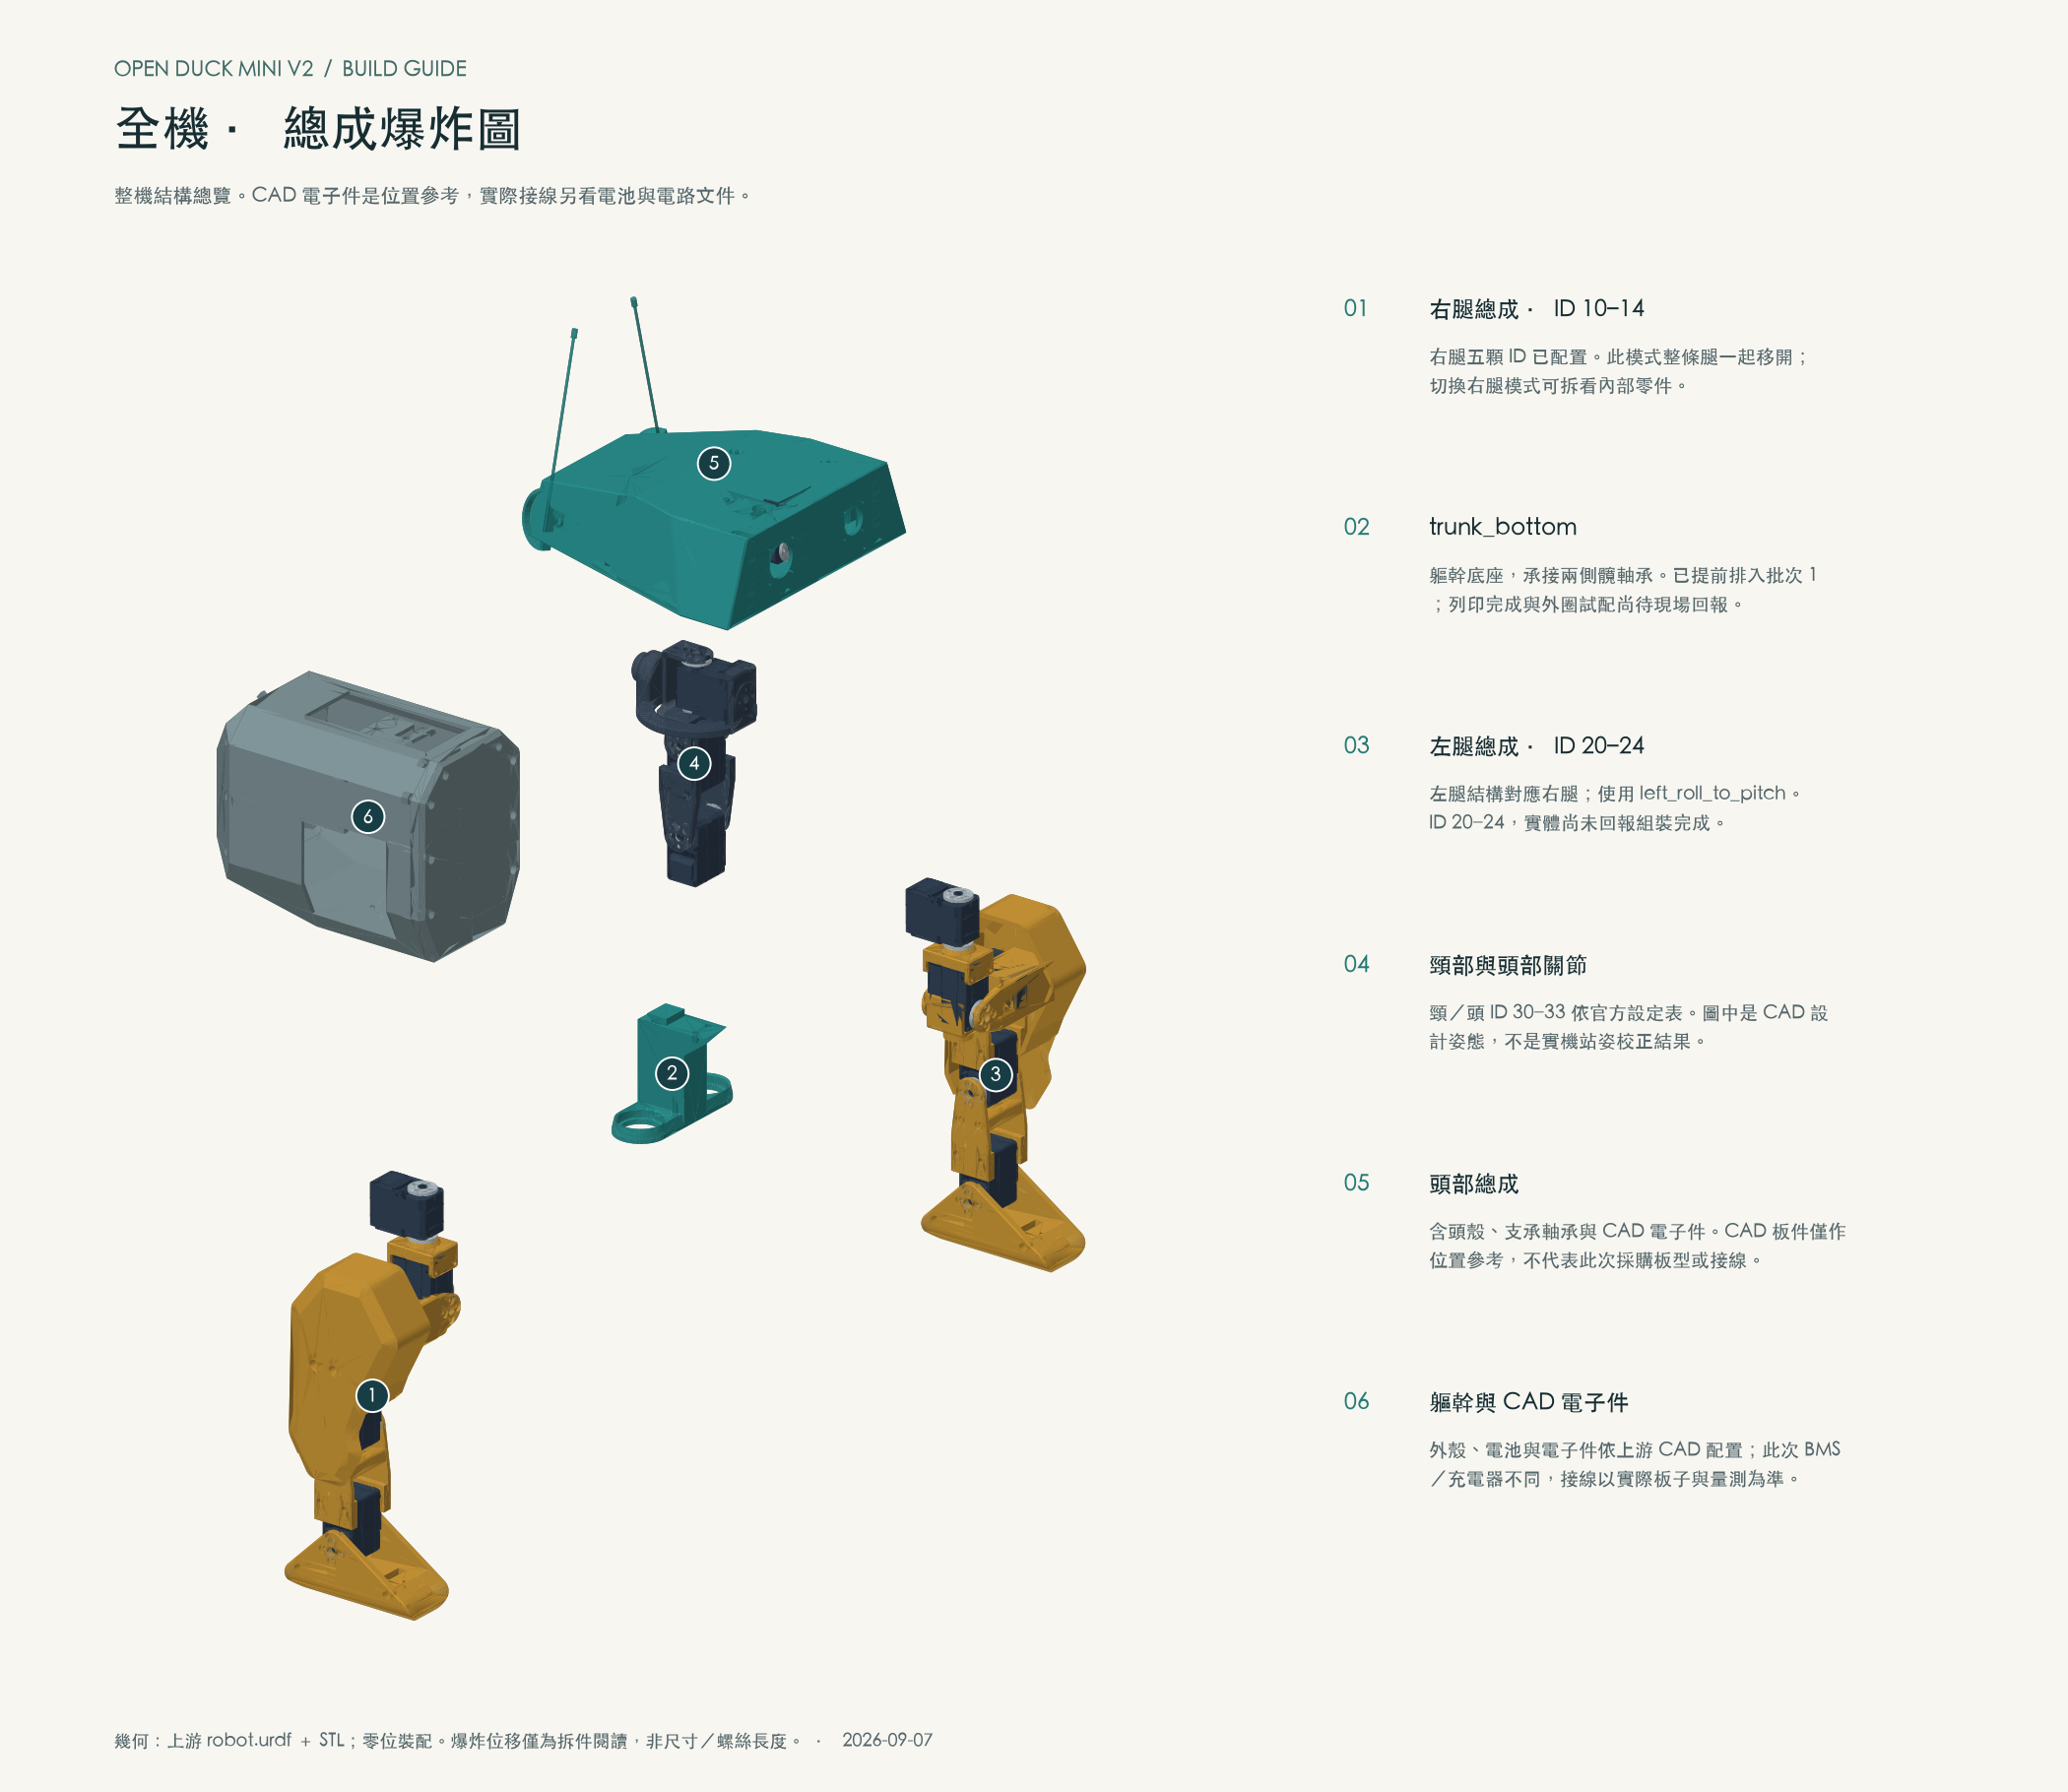
以專案內完整 CAD 零件重建裝配,保留舵機、主動舵盤與背面支承盤。先看右髖座的接法,再逐件展開右腿、左腿或全機總成。左右腿零件索引順序相同,可以一件一件對著接。
封板前先接線:兩腿第 11 項小腿合框前,先接踝舵機(右腿 ID 14、左腿 ID 24)並讓線穿過薄板開孔;左腿的穿孔面與右腿鏡像。查看線路示意與逐段預接順序 ↓
分解程度 0% 是 CAD 原始裝配位置;拉開的距離只是閱讀間隔,不是加工尺寸或安裝行程。這是零位模型,不能當作實機站姿或安全轉動範圍。舵機附帶螺絲未逐支建模。
電路分三層接,板子依 3D 位置試配。
先在上方選「電控安裝」,把分解程度拉到 0% 看原始位置,再逐項點選板件。3D 採上游 CAD 外形與位置;本次 BMS、充電板端子仍以實板絲印和電表量測為準。
圖中的箭頭表示功能連接,不表示端子排列、線色或物理走線。Pi 的穩壓供電路徑需依最終採用的電源模組確認;目前沒有完成 UBEC/5 V 輸出驗收,因此未畫成已確定接法。
身體內安裝順序
- 電池座:固定前先讓電池可取出,三線不碰髖軸承與 ID 10/20。
- BMS:焊點朝可檢查方向,板底與裸端子加絕緣,輸出線做拉力釋放。
- USB-C 充電板與開關:對準外殼開口,實際插拔一次,確認不把力傳到焊點。
- IMU:剛性固定並記錄方向;遠離可晃動的電池與線束。
- 舵機 Adapter:最後接兩腿與頸部總線,保留 USB/UART 接頭的維修空間。
頭部內安裝順序
- 先裝 head_bot_sheet、roll 軸承與耳舵機,安排 ID 30–33 線束通道。
- Pi 固定前先插 microSD;未購買相機,CSI 插座先保持可接近。
- 接好 Pi↔舵機板通訊、BNO055、眼燈與選配音訊,再固定板件。
- 把頭部緩慢轉到 pitch/yaw/roll 兩端,確認線束仍有餘量且不捲入舵盤。
- 保持斷電,用電表確認短路、極性與輸出,再封頭殼和身體外殼。
Pi Zero GPIO 對照
| 模組 | 訊號 | 實體針腳/GPIO |
|---|---|---|
| BNO055 | 3V3、GND、SDA、SCL | Pin 1、Pin 9、Pin 3 / GPIO2、Pin 5 / GPIO3 |
| 左右眼 LED | 左/右陽極、共陰極 | Pin 16 / GPIO23、Pin 18 / GPIO24、GND |
| 投射燈 | 控制 | Pin 22 / GPIO25 |
| 腳底開關 | 左/右+GND | Pin 15 / GPIO22、Pin 13 / GPIO27、Pin 9 GND |
| MAX98357A | LRC、BCLK、DIN、5V、GND | GPIO19、GPIO18、GPIO21、Pin 2、Pin 6 |
別等合起來,才發現插頭進不去。
本次右腿組裝回報:部分線路未先接,後續必須拆開補接。下列提醒按封閉插頭或穿線開口之前安排,不是上電操作步驟;接插與整理線束時先斷電。
接續圖是右腿線束整理的建議拓撲,ID 不要求按數字順序串接。每段表示整條舵機線束,腳位依實際轉接板與舵機核對;不從圖中顏色推定 V+、GND 或訊號腳。CAD 沒有完整線材與插頭模型,因此這裡不虛構 3D 穿線路徑。
依封板順序預接
- 腳底閉合前:若本次要裝腳底開關,先安排開關線的出口。開關線是另一條感測線,不插入舵機串接埠;未裝開關則略過。
- 第 12 項 ID 14 → 第 11 項小腿:先接腳部舵機線,再穿過
right_sheet指定開口,最後合上兩片薄板與 spacer。這是上游明確指定的順序。 - 第 10 項 ID 13/第 9 項大腿:合框前確認膝部上下兩段線已接、插頭可完全插入;先試擺到裝配位置,避免線夾在薄板與 spacer 接面。這是本次新增的預接檢查。
- 第 8 項 ID 12/第 7 項髖連接件:先確認通往膝部、髖部的線束出口,再固定會遮住插頭的連接件。
- 第 1–6 項髖座:上下座閉合、髖座裝入軀幹前,確認 ID 10/11 接線與通往轉接板的出口。線不要落在軸承、舵盤與鎖固接面。
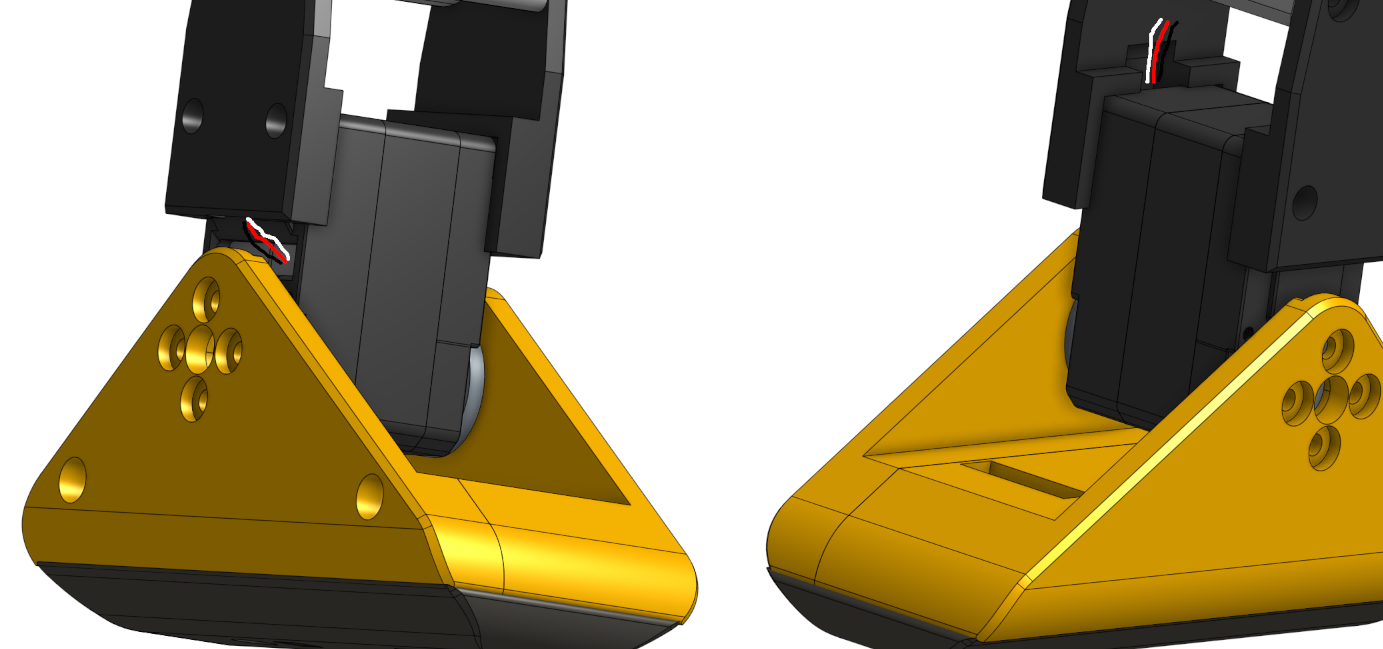
每次鎖最後一片前,確認四件事
- 插頭已插到底,出線方向不被下一個零件擋住。
- 線束不在螺絲、薄板接面、軸承或舵盤的夾點內。
- 關節有活動餘量,線圈不會繞入機構;實際線長與固定點需現場試配。
- 若用一體式小腿 v1/v2,先確認插頭可穿過開口、舵機可裝入再固定;目前仍未驗證該改版的實物走線。
已組好的右腿:先核對上述接頭與夾線位置,不要為了測通訊就先執行歸零。新增提醒不代表全機供電與接腳已驗收。
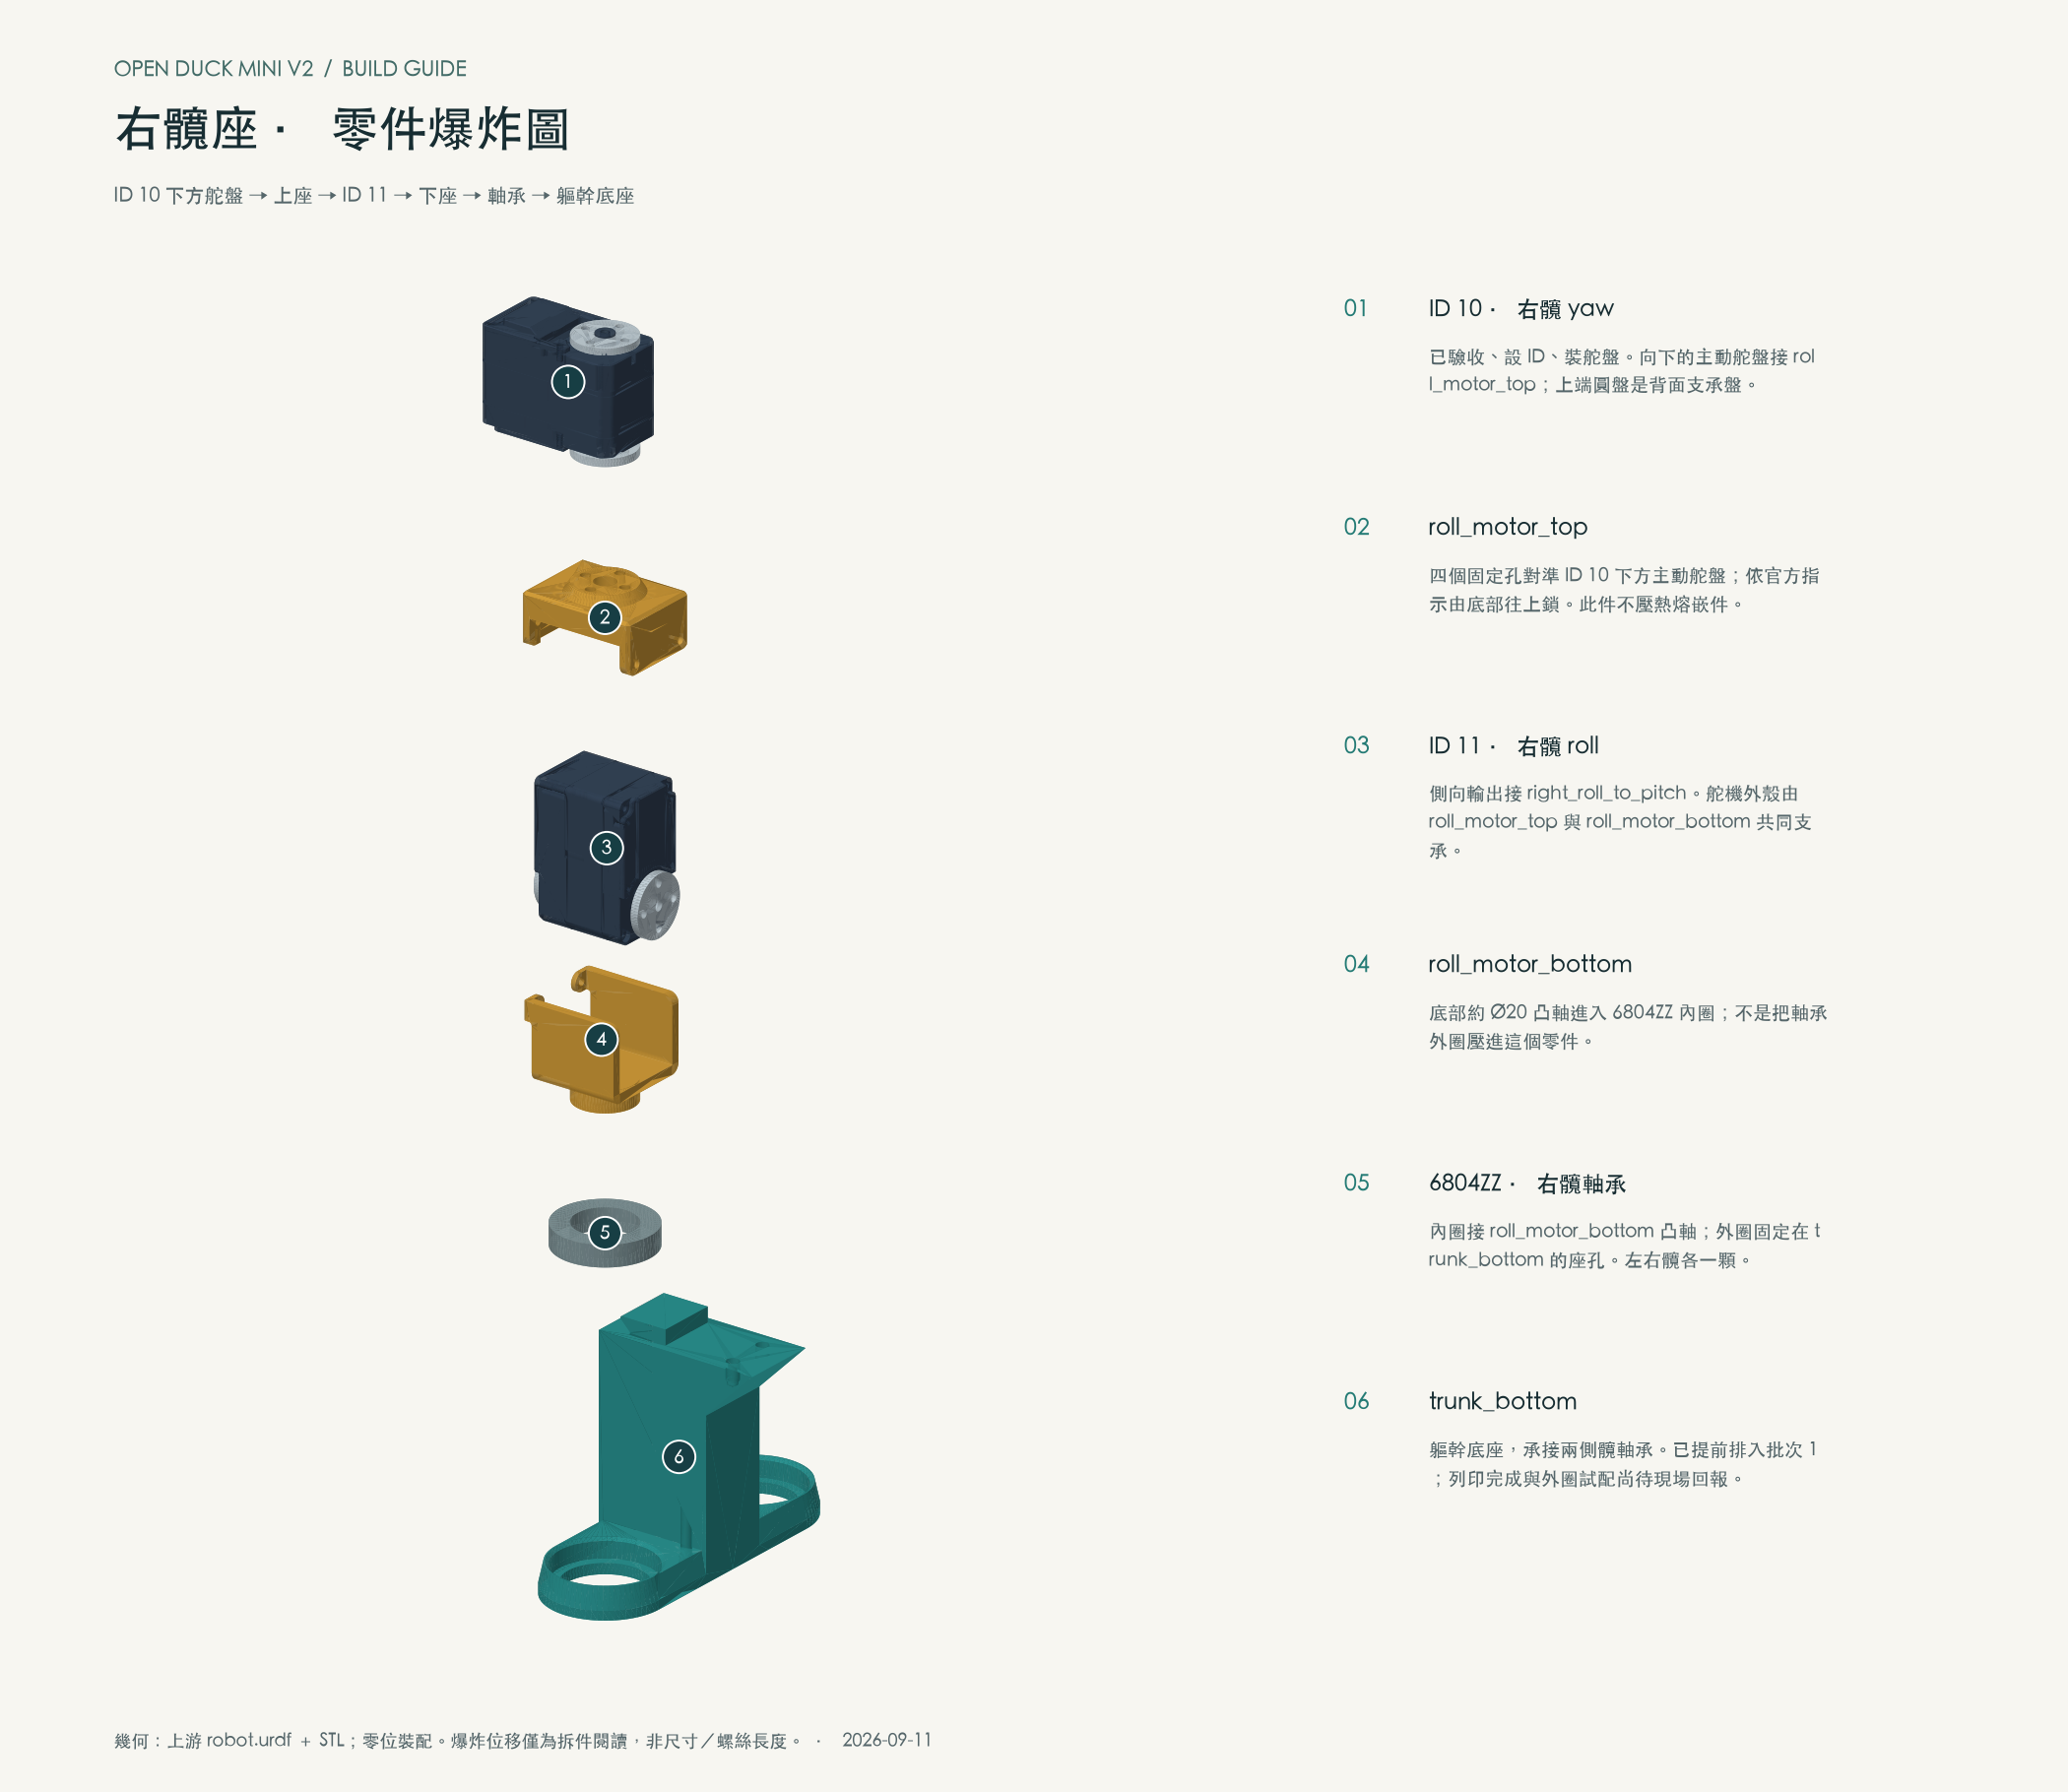
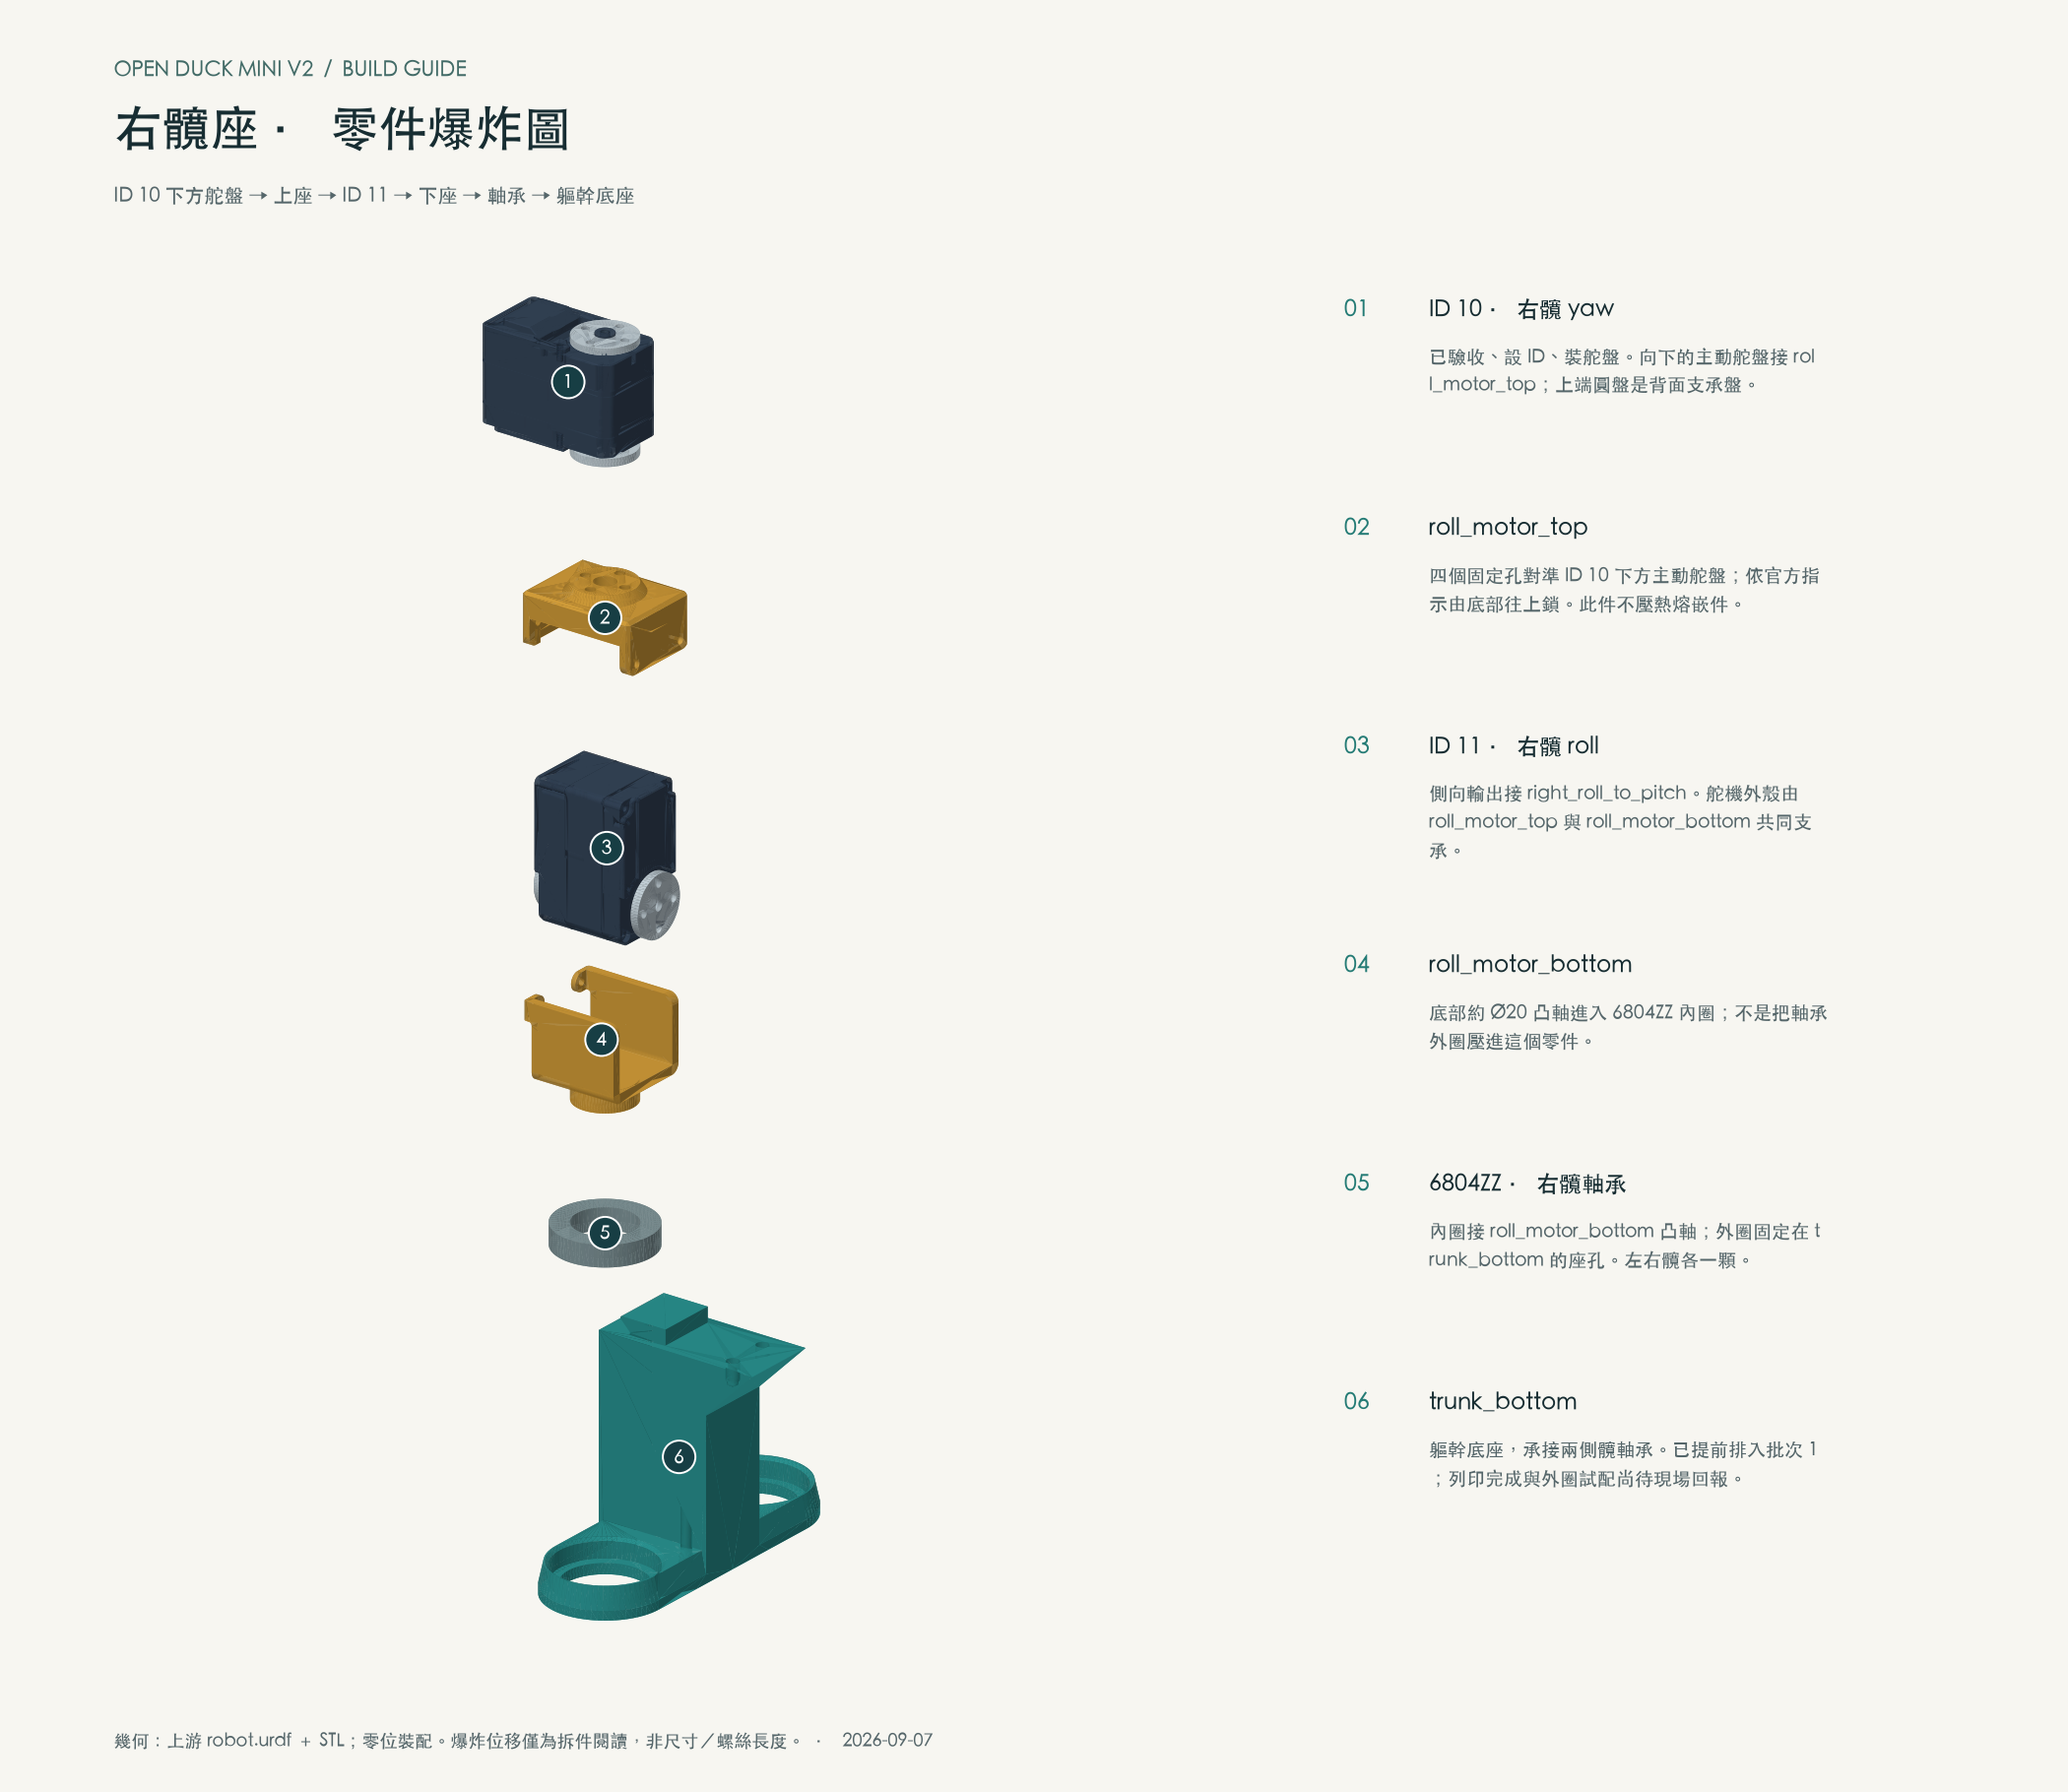
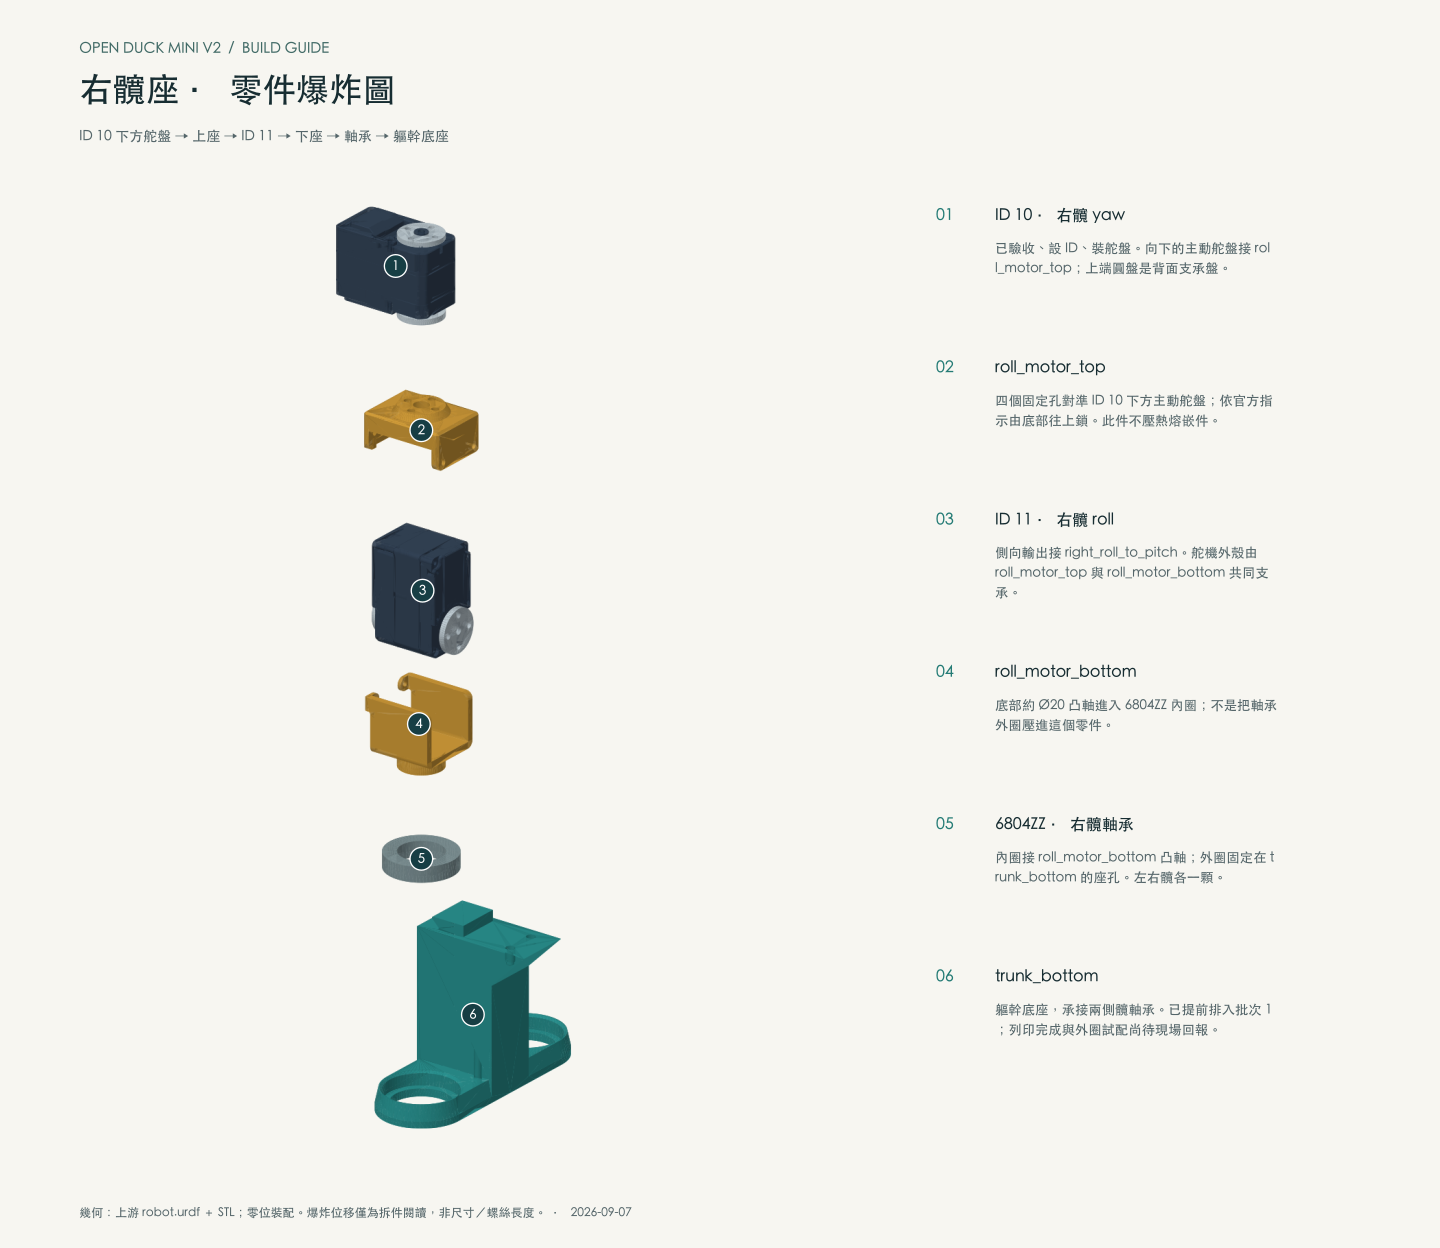
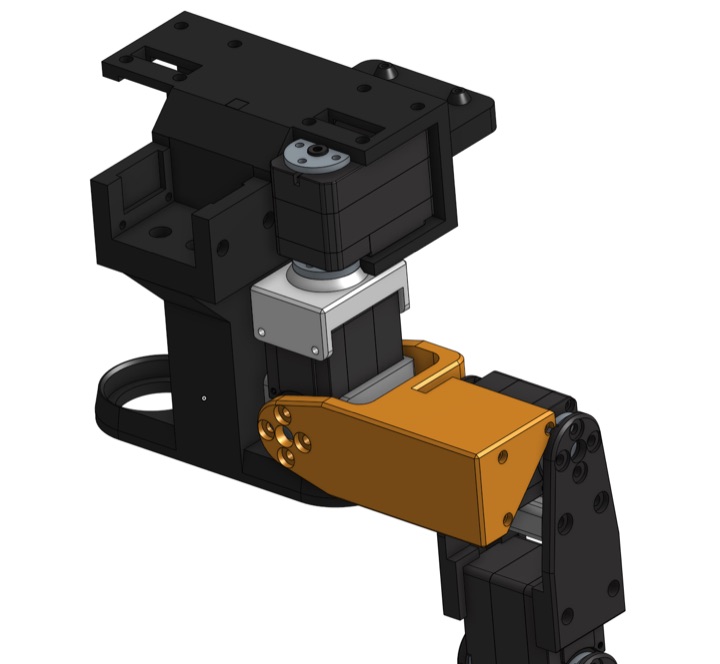
右髖座,先確認這三個接合
- ID 10 → roll_motor_top:固定到下方主動舵盤的四孔,螺絲由底部往上鎖。上座不用熱熔嵌件。
- 上座+下座 → ID 11:兩件共同包住髖 roll 舵機。側面輸出再接 right_roll_to_pitch,不是把下座套在 ID 10 尾端。
- 下座 → 軸承 → trunk_bottom:約 Ø20 凸軸接軸承內圈,軸承外圈進軀幹底座。trunk_bottom 已提前排到批次 1。
試配的完成條件
- 四孔自然對齊,螺絲頭不凸出;上下座放得進、合上不晃。2026-09-09 已收到右腿組裝完成回報;接線與上電驗收仍需另外確認。
- 中心螺絲只鎖到穩固、不造成摩擦;ID 24/31 曾因過緊出現電流尖峰,已處理。
- 裝配前確認電源與扭力狀態。舵機若仍鎖住,不要硬扳;先確認當下供電與扭力狀態。
螺絲、嵌件與封殼順序
上游目前只明確給出部分長度;沒有標示的孔不填猜測值。先量孔深與實際咬合長度,螺絲不得頂到底或伸入關節活動區。
上游已明確指定
- trunk_bottom+trunk_top:2 顆 M3×10。
- 每隻腳的 PLA 硬底+TPU 軟底:2 顆 M3×6,PLA 硬底先壓 2 顆 M3 嵌件。
- 每個原版 leg_spacer:兩面合計 4 顆 M3 嵌件;一體式 v2 已取消中央固定孔,保留兩端舵機接口。
- trunk_bottom 底面:4 顆 M3 嵌件供身體零件固定。
- 金屬鎖金屬:少量 Loctite 243;鎖入塑膠的螺絲不使用螺紋膠。
封殼前逐項確認
- 身體:髖軸承、ID 10/20/30、電池座、開關、充電與舵機板線束完成。
- 頸部:先裝 body_middle_top、head_bot_sheet,並接好 ID 30–33。
- 頭部:先壓嵌件與軸承,再裝耳舵機、Pi、驅動板、眼燈、投射燈與喇叭。
- cache:ID 12/13 或 ID 22/23 線束無夾線後,最後裝左右大腿護蓋。
- 所有關節手動小角度檢查無碰撞,再進行低速上電測試。
原始 assembly_guide 對頭部表情功能與舵機板照片仍標為 TODO;因此未註明的螺絲長度依實物量測,不以 CAD 圖推定。
與官方裝配圖交叉核對
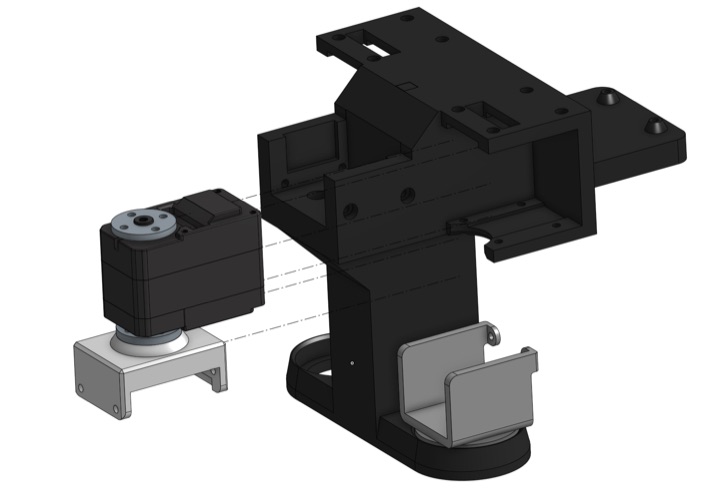
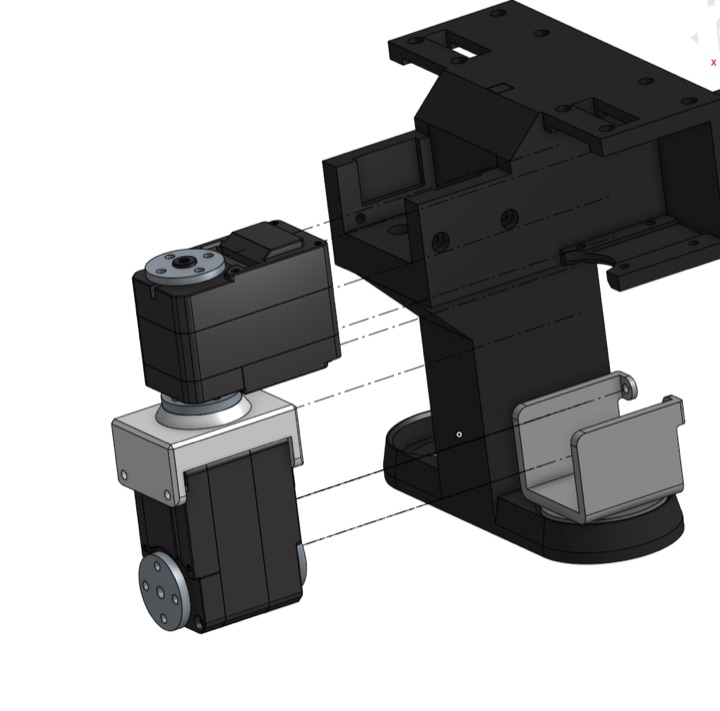
幾何來源與適用範圍
來源:Open_Duck_Mini/mini_bdx/robots/open_duck_mini_v2/robot.urdf 與同目錄 STL;套用每個 joint origin 與 visual origin,全關節角度 0。這是目前專案版本,未重新拉取上游。馬達 ID 由主動舵盤中心與 URDF 關節比對(14 顆皆約 2.53 mm)並核對官方 configure_motors.md。
全機模式的電子件是上游 CAD 的位置參考;實際 BMS、充電器及微雪板以現場板型為準。模型中的微小孔用途若官方未說明,本文不推定。裝配與列印說明請配合專案內官方 assembly_guide.md、print_guide.md。