01 / 起點
2026.08
建造者回述從 Microduck,找到自己動手的路
一開始,我們是在 Pollen Robotics 的 Microduck 頁面看到這隻小機器人。它讓人想繼續看下去,也讓我們開始想:如果不只看它動,而是親手做一隻,會是什麼樣子?
於是,我們循著作者與開源作品的線索往回找,找到了 apirrone/Open Duck Mini。打開專案,裡面不只有影片,還有 CAD、可以列印的零件、材料清單和組裝文件。那個原本有點遙遠的念頭,開始變成一件可以拆成步驟來做的事。
最後,我們選擇從 Open Duck Mini v2 開始:研究零件、整理採購清單,再用自己的 3D 印表機,一件一件把它做出來。這也是網站叫做 microduck,而實作內容是 Open Duck Mini v2 的原因。
Microduck 是這次計畫的起點;Open Duck Mini v2 是我們實際採用的建造版本。兩者的機構、BOM 與控制設定應各自核對,不能因名稱相近就混用。
這段起源依建造者的回述整理;專案資料分別連回 Pollen 官方頁與 Open Duck Mini 作者的儲存庫。
02 / 準備
2026.08.27
路線確定先把「要做哪一隻」搞清楚
同樣叫小鴨,不同教學使用的舵機、電壓和機構卻不一定相同。我們先把實作路線定在 Open Duck Mini v2,採用 7.4V 舵機與相應的電源配置,再整理列印件及五金。
這一步沒有讓機器人立刻動起來,卻避免後面把不同版本的零件拼在一起。材料清單先看規格,價格與店家則留給採購當下重新確認。
查看這次使用的材料路線 → 03 / 試配
2026.09.04
現場試配第一批,只印三個小零件
我們沒有一開始就印完整台。批次 0 先挑 leg_spacer、roll_motor_top 和 roll_motor_bottom,拿它們驗證最容易讓後面卡關的配合:熱熔嵌件能不能固定、軸承內圈能不能套上凸軸。
試配結果通過。但這只代表那幾個接合已確認,不能順手把髖座所有孔位或整條腿都算作完成。這個區分,後來也成為 checklist 的原則。
spacer 有兩個小孔貫穿兩側,每端各放一顆 M3 嵌件,共四顆;比較大的 Ø6 孔用途不同,不要看到孔就壓入銅螺母。
04 / 驗收
2026.09.06—07
電性/位置已測十五顆舵機,逐顆留下數字
舵機到貨後,我們逐顆量測並記錄。15 顆的電性與位置測試通過,其中 14 顆完成 ID 與舵盤安裝;另一顆留下當備品。
裝盤後,ID 24 與 ID 31 曾因中心螺絲過緊出現電流尖峰。調整螺絲、重新測試後,問題才算有依據地排除。ID 10 沒有轉動受阻,早先不正確的紀錄也已修正。
整理時還發現另一件事:有些「沒有異音」是根據沒收到異常回報推定的。我們把第 3–15 顆的人耳確認重新標成待確認。沒有被證實的好消息,也不應當作已完成。
下載原始量測紀錄 → 05 / 裝錯一次
2026.09.08
損壞原因待釐清看起來相似,不代表可以互換
到了右小腿組裝,問題發生在兩片薄板。大腿和小腿確實共用同一組零件規格,但一組裡的 left_sheet 與 right_sheet 是不同零件,而且有方向性。裝錯位置,就會接不上。
重新拆裝時,零件出了狀況。照片中,spacer 的一個孔裡沒有了銅嵌件,薄板上則留著一顆外露的嵌件,符合嵌件被螺絲一起帶出的情況。照片不足以判定是孔徑、熱熔深度或拆卸受力造成;也不能據此判斷舵機損壞。
我們先把 spacer 列為待更換,再回頭修正說明:不能只寫「兩片薄板」,要讓下一個人知道,它們是有左右與正反之別的一對。
06 / 換個做法
2026.09.08
CAD 驗證,未試裝既然最後是一個總成,能不能一起印?
拆裝之後,我們提出一個很直接的問題:兩片薄板與 spacer 最後都要固定在一起,走線看起來也有空間,那就先試著把三件合起來看看。
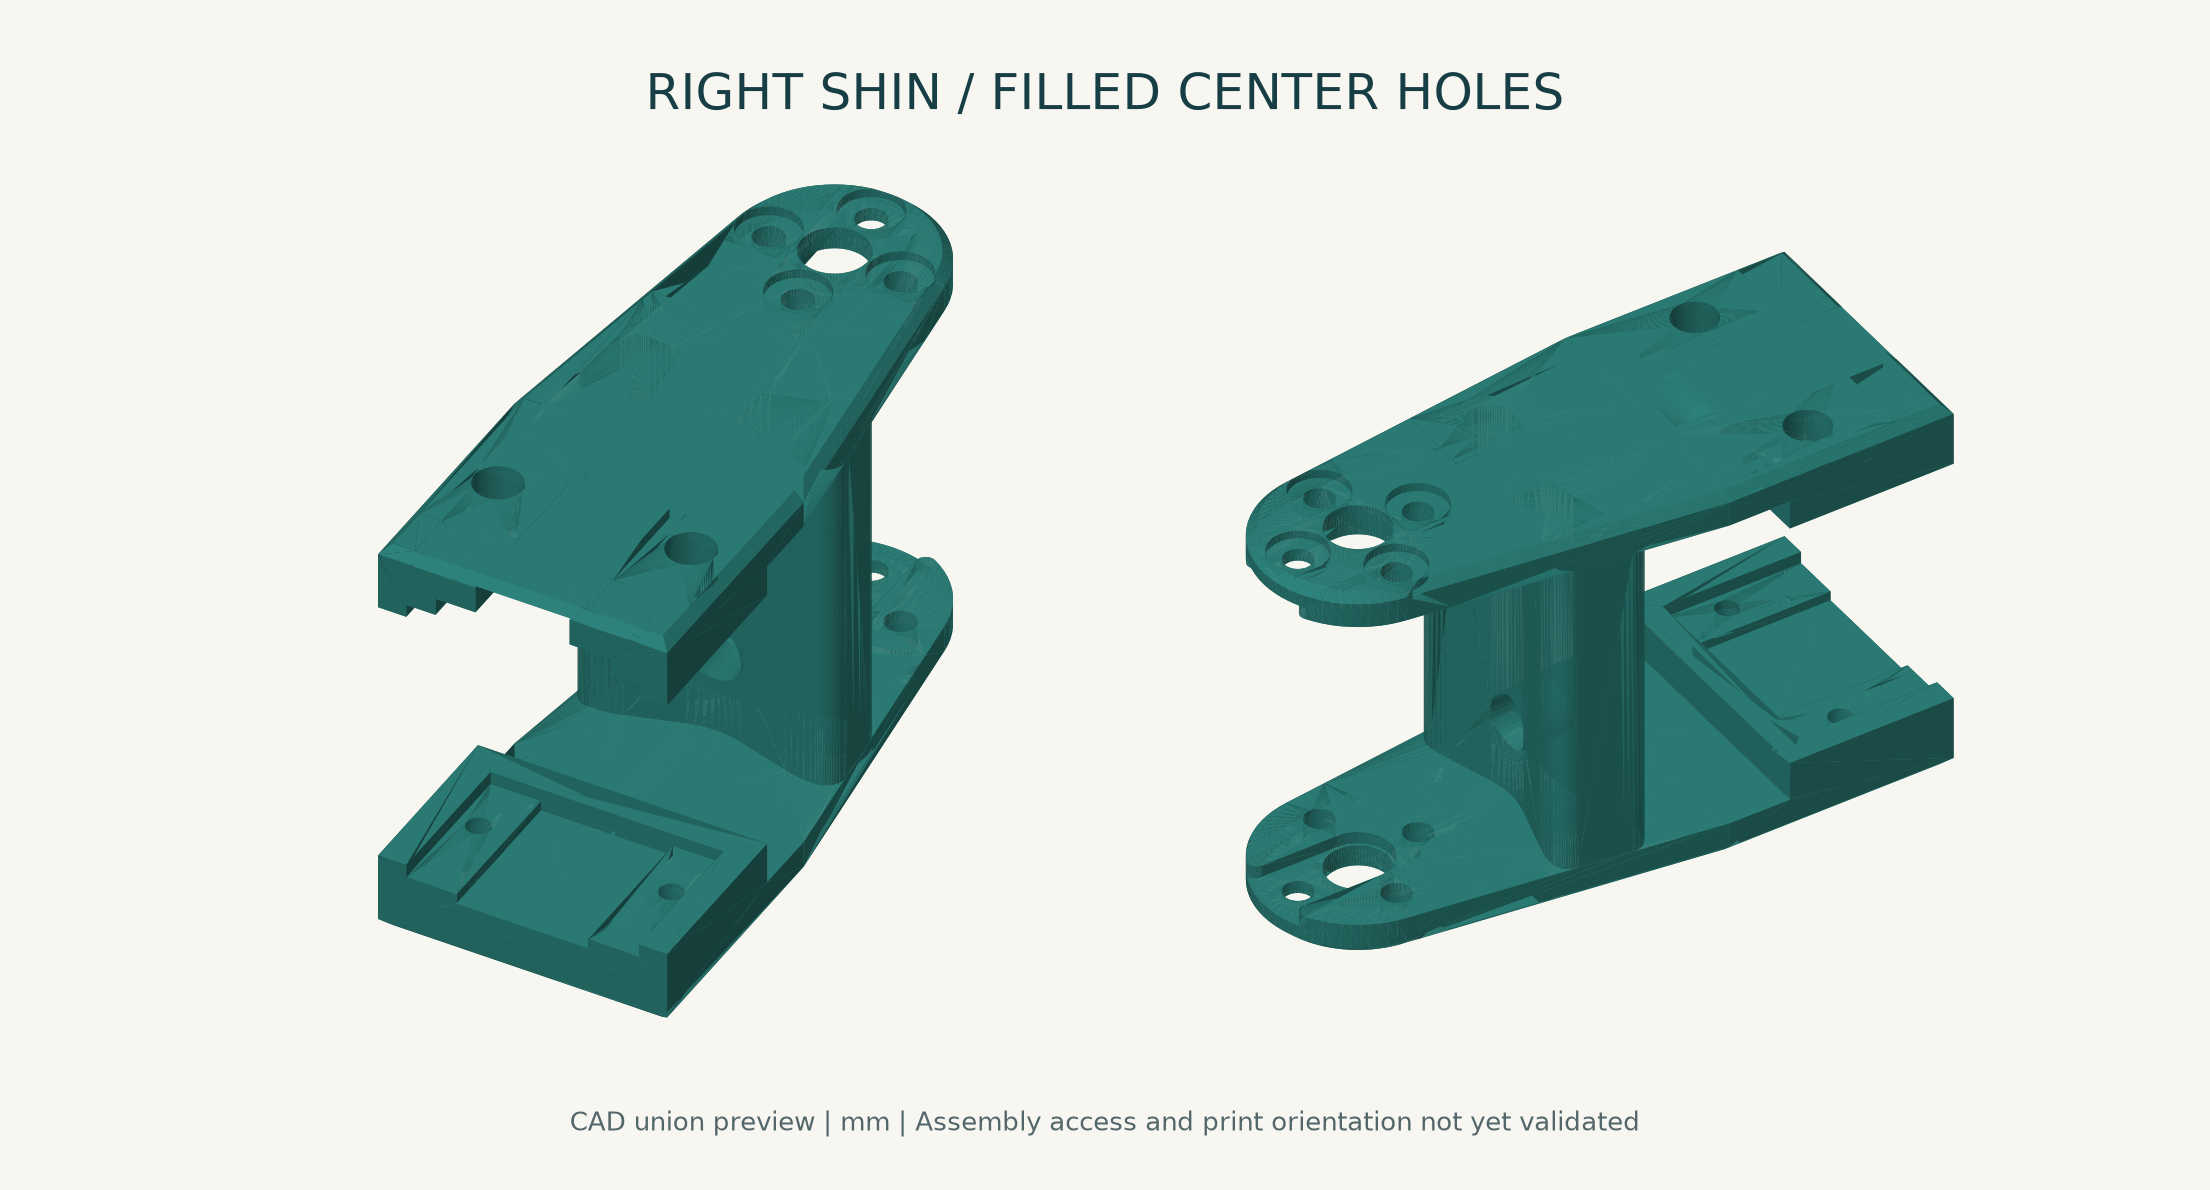
v1:先讓三件真正連在一起
依右小腿的 URDF 裝配位置放好兩款薄板與 spacer。原 CAD 接合處留有細小間隙,因此將 spacer 兩端各延伸 0.25 mm,再做布林聯集。輸出的 STL 是一個封閉、連通的實體。
v2:把不需要的中間固定孔補滿
一體後,中央連接薄板與 spacer 的螺絲孔、嵌件孔及外側沉孔已不再用於組裝。我們把它們補成實心,保留兩端舵機孔及側向開口,外形尺寸約 30.70 × 70.65 × 44.85 mm。
到這裡,我們確認的是模型。
單一封閉實體不等於已通過實物裝配。舵機裝入路徑、工具空間、列印方向與強度,仍待下一輪試作驗證。
07 / 終於動了
2026.09.09
低速手動觀察正常先讓一個關節動,再把控制交到手上
右腿裝好後,我們先用電供做小幅度測試。右踝從 1.27° 移到 3.21°,再回到起點。幅度太小,看不太出來,於是加到約 6°來回。前兩次完成,第三次卻讀到 6.5V,程式因此停止並釋放扭力。這筆低電壓紀錄也保留下來,原因尚未確定。
接著,我們做了本機控制台,先顯示五顆舵機的角度、電壓與溫度,再選一個關節調整。± 按鈕點一下直接移動 2°;按住持續低速移動,放開停止並釋放扭力,每次按住最多 10°。按住訊號中斷 0.6 秒也會停止。控制仍在現場本機執行。
現場操作後,建造者回報沒有異音、看起來正常。我們把這一步記為「右腿低速手動觀察正常」,還沒有完成承重、疲勞或步行驗證;也不能由此推定每個一體件版本都已完成試裝。
要繼續印之前,先重新點一次零件
桌上還有一件 roll_motor_bottom、兩件 roll_motor_top。左腿可以各取一件,另外一件 top 留作備品。兩組薄板加 spacer 則全部改為 v2 一體框架,左大腿與左小腿各印一件。
更新後剩 31 件,每個需要重複的模型都拆成獨立檔案,避免漏印或多印。這份清單記錄我們此刻的進度,也讓下一位建造者能看清楚:哪些是改版替換,哪些只是已經有庫存。
查看續印包與替換說明 → 08 / 雙腿聯動
2026.09.11
懸空動作已測先不承重,把一個步態循環走完
雙腿完成後,我們先把機器人懸空,從小幅度開始確認各關節方向與左右腿配合。修正一條腿的安裝方向後,再讓雙腿所有關節一起動作。
這段測試採低速、小角度的相對動作;現場確認沒有碰撞或異音。流程結束後,控制程式回到起始姿勢並釋放舵機扭力。
驗證範圍:目前只確認懸空時能完成步態姿勢與轉向序列。影片不代表已通過落地承重、平衡或自主行走測試。
留言與提問
不用註冊。分享你的組裝經驗,或留下想一起解決的問題。留言審核後才會公開。
公開只顯示暱稱、內容與時間。本站以每日更換的雜湊識別值限制發文,不儲存原始 IP;Cloudflare 仍會處理連線資料與防垃圾驗證。Cloudflare 隱私政策
已公開的留言
載入中…